

GPS Rescue در Betaflight؛ چرا جای بازگشت خودکار DJI را نمیگیرد؟

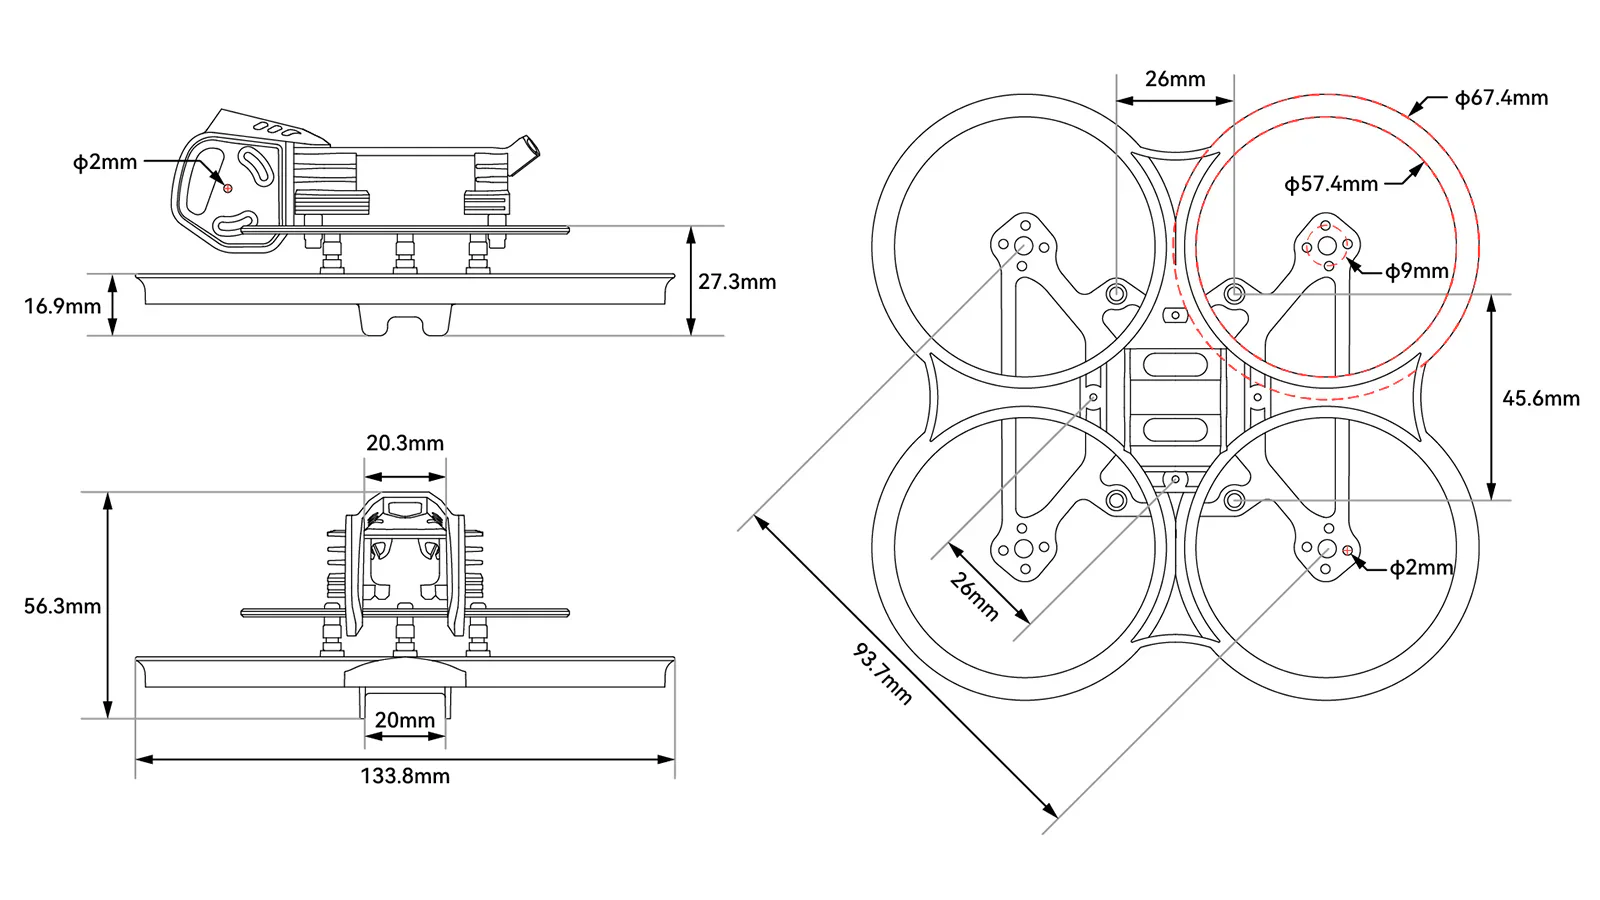
برخی خلبانان بعد از نصب GPS انتظار دارند کواد FPV در هر قطعی لینک خودش از کنار ساختمانها عبور کند و روی نقطه خانه فرود بیاید. چنین برداشتی از GPS Rescue خطرناک است و به شناخت دقیق محدودیتهای آن نیاز دارد.

تفاوت فلسفه طراحی دو سیستم
پهپادهای تصویربرداری DJI عموماً از سامانه ناوبری یکپارچه با مجموعه حسگرها و منطق اختصاصی بازگشت برخوردارند؛ در مقابل Betaflight برای پرواز FPV و کنترل واکنشسریع طراحی شده و GPS Rescue قابلیت کمکی خاصی در آن است. نباید نام Rescue را معادل سیستم حفظ موقعیت و فرود خودکار تضمینی دانست. رفتار واقعی به سنسورها، Firmware، تنظیمات و شرایط دریافت ماهواره بستگی دارد. پیش از فعالکردن گزینهها، راهنمای دقیق نسخه Betaflight را بخوانید. هر تغییر در مسیر بازیابی نیازمند بررسی فنی و آزمون برنامهریزیشده است.
بدون موقعیت معتبر نمیتوان انتظار بازگشت دقیق داشت
ماژول GNSS باید داده کافی و معتبر دریافت کند و محل آغاز پرواز بهدرستی شناخته شده باشد. زیر سقف، کنار دیوار فلزی و مکانهای با آسمان محدود کیفیت موقعیت میتواند افت کند. نمایش تعداد ماهواره بهتنهایی همه چیز را توضیح نمیدهد و کیفیت موقعیت و شرایط لحظهای مهماند. اگر پرنده پیش از تثبیت مناسب از زمین بلند شود، فرض کنید بخشی از قابلیت موقعیتمحور ممکن است قابل اتکا نباشد. برای مأموریت جدی، فرصت کافی برای آزمون و مشاهده وضعیت سیستم پیش از برخاست در نظر بگیرید. این کار جای داشتن مسیر فرود ایمن را نمیگیرد.
ارتفاع بازیابی و موانع محیط
GPS Rescue برخلاف یک سامانه کامل اجتناب از برخورد، نباید برای شناسایی کابل، درخت یا ساختمان مورد اعتماد قرار گیرد. انتخاب ارتفاع بازیابی بدون بررسی مسیر سهبعدی ممکن است به برخورد منجر شود. در فضای باز هم باد مخالف و تغییر ارتفاع زمین روی بازگشت اثر میگذارند. قبل از پرواز باید مسیر احتمالی بازگشت و موانع اطراف شناسایی شوند. اگر در محیطی هستید که هیچ ارتفاع یا مسیر ایمنی برای بازیابی وجود ندارد، ممکن است اساساً تکیه بر این قابلیت مناسب نباشد. راهحل، آزمایش عمدی قطعی کنترل در کنار مانع نیست.
Failsafe را با کلید دستی Rescue اشتباه نگیرید
رفتار بعد از قطع لینک کنترل باید در Firmware و گیرنده سازگار تعریف شود. فعالسازی دستی یک حالت هنگام اتصال ریموت با عملکرد خودکار Failsafe الزاماً یکسان نیست. در سیستم ELRS نیز انتخاب وضعیت خروجی و تنظیمات گیرنده اهمیت دارد. اگر پس از قطع لینک کنترلر پرواز فرمان متفاوتی دریافت کند، ممکن است نتیجه غیرمنتظره باشد. برای آزمون اولیه، با ملخهای جداشده و طبق روش رسمی، وضعیت پرچمها و کانالها را بررسی کنید. تست عملی پرواز فقط پس از ارزیابی ریسک و در محدوده امن انجام شود. این تنظیمات مناسب آزمون تجربی در نزدیکی اشخاص نیستند.
چرا سرعت و گاز مناسب اهمیت دارد؟
در شرایط باد، وزن و باتری متفاوت، پرنده برای حفظ مسیر نیاز به توان کافی دارد. تنظیمات عمومی که از یک فریم کوچک به فریم سنگین کپی شده ممکن است برای پرنده جدید مناسب نباشد. پارامترهای بازیابی باید با عملکرد شناختهشده دستگاه و دستور نسخه نرمافزار هماهنگ باشند. کاهش انرژی باتری در مسیر رفت ممکن است امکان بازگشت با باد مخالف را محدود کند. هیچ تنظیمی نمیتواند توان فیزیکی ناکافی موتور یا باتری را جبران کند. برای همین برنامهریزی ذخیره انرژی و محل فرود جایگزین همچنان ضروری است.
چطور قابلیت را بدون ریسک بیمورد بررسی کنیم؟
ابتدا باید مسیر سیمکشی GPS، دادههای موقعیت، جهت حرکت، حالتهای کنترل و Failsafe روی زمین بررسی شوند. آزمون پروازی باید با مربی یا خلبان باتجربه در فضای باز و مجاز، دور از اشخاص و موانع و با قابلیت بازیابی مستقل طراحی شود. هرگز برای اثبات عملکرد، کنترلر را در پرواز شهری عمداً خاموش نکنید. اگر رفتار مورد انتظار حاصل نشد، آزمایش را متوقف و لاگ و تنظیمات را تحلیل کنید. ثبت نسخه Firmware و نتیجه آزمون امکان مقایسه بعدی را فراهم میکند.
تصمیم خرید GPS و تنظیم Rescue
اگر برای ثبت داده موقعیت یا کمک به بازیابی در محیط مناسب نیاز دارید، GPS میتواند مفید باشد؛ اما پیش از هزینه، محدودیت کنترلر پرواز و امکانات نرمافزار را بررسی کنید. اگر هدف شما پرواز خودکار با اجتناب از مانع و فرود دقیق است، این قابلیت بهتنهایی پاسخ آن نیست و باید نوع سامانه پروازی را بازنگری کنید. خرید یک ماژول ارزان بدون زمان کافی برای تنظیم و آموزش ممکن است احساس امنیت کاذب ایجاد کند. برای ساخت حرفهای، آموزش و تست کنترلشده به اندازه خرید خود ماژول اهمیت دارند.
جدول راهنمای انتخاب
| ویژگی | GPS Rescue در Betaflight | RTH در DJI |
|---|---|---|
| فلسفه | بازیابی کمکی FPV | یکپارچه در سامانه ناوبری |
| اجتناب از مانع | تضمین نمیشود | بسته به مدل و شرایط |
| فرود خودکار | نباید فرض شود | مدلمحور |
| تنظیمات | نیازمند پیکربندی دقیق | باز هم نیازمند بررسی خلبان |
چکلیست نهایی
- مدل دقیق، ولتاژ و سازگاری قطعات را کنترل کنید.
- محدودیتهای ایمنی و راهنمای رسمی سازنده را مطالعه کنید.
- تنظیمات پیشین را نسخهبرداری کنید و در صورت نیاز از تکنسین کمک بگیرید.
- پیش از نصب ملخها، آزمون رومیزی کمخطر انجام دهید.
- بعد از تغییر، پرواز کوتاه و کنترلشده در شرایط مجاز داشته باشید.
سؤالات پرتکرار
آیا GPS Rescue پهپاد را به نقطه شروع فرود میآورد؟
نباید برای همه تنظیمات و مدلها چنین تضمینی فرض کرد.
بدون GPS قوی کار میکند؟
کیفیت موقعیتیابی برای قابلیت مکانمحور ضروری است.
آیا میتوان برای تست ریموت را خاموش کرد؟
آزمون عمدی قطع لینک فقط در روش کنترلشده و محیط امن مطابق دستور تخصصی مناسب است؛ در محیط شهری انجام ندهید.
مراجع فنی
اعداد و سازگاری باید با مدل، نسخه Firmware و مقررات محل استفاده تطبیق داده شوند.