

چرا کواد FPV به یک سمت کشیده میشود؟ مرکز ثقل یا تنظیمات؟

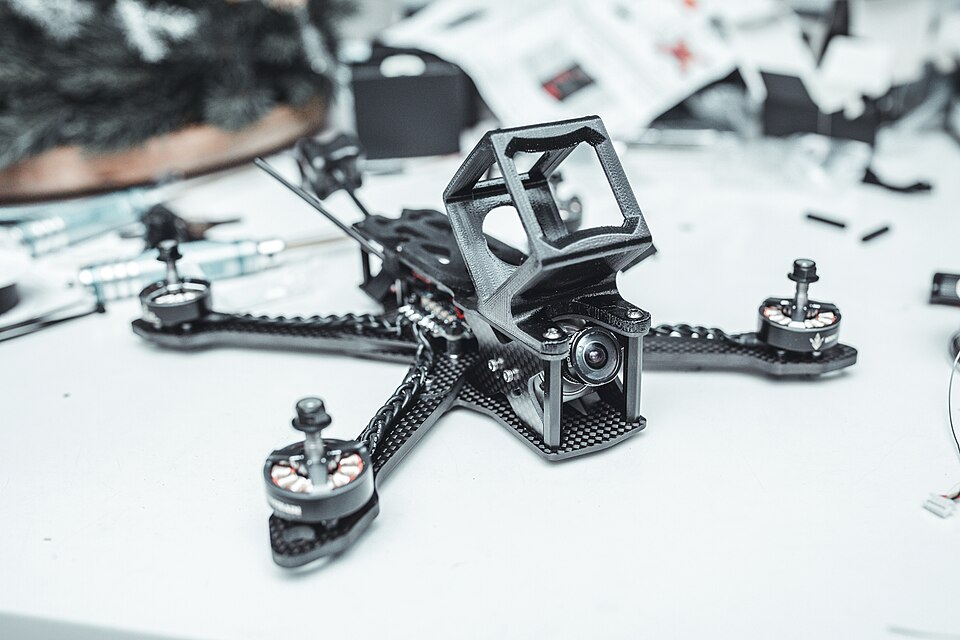
وقتی کواد FPV در پرواز به یک سمت متمایل میشود یا برای حفظ مسیر به اصلاح مداوم استیک نیاز دارد، علت ممکن است از توزیع وزن تا ملخ، موتور، فریم یا تنظیمات کنترلر متفاوت باشد. تشخیص درست با بررسی نشانهها شروع میشود؛ تغییر همزمان PID، فیلتر و جای باتری معمولاً پیدا کردن علت اصلی را سختتر میکند.
کشیدن کواد FPV به یک سمت را نباید فوراً با تغییر PID پاسخ داد؛ ابتدا باید مرکز جرم، جهت نصب تجهیزات و وضعیت هر چهار موتور را بررسی کرد.
چرا کشیدن پرنده به یک سمت همیشه نشانه خرابی ژیروسکوپ نیست؟
بعد از نصب دوربین اکشن یا تعویض باتری، بعضی خلبانها احساس میکنند کوادکوپتر هنگام شتابگیری به چپ یا راست تمایل دارد. اولین فرض معمولاً بههمریختن PID یا کالیبراسیون ژیروسکوپ است؛ اما پیش از تغییر تنظیمات باید مشخص کرد مشکل در کدام حالت پرواز ظاهر میشود. در Acro دستگاه موقعیت جغرافیایی را نگه نمیدارد و جریان باد میتواند رانش جانبی ایجاد کند. رفتار در هاور، پرواز مستقیم و مانور سریع باید جدا بررسی شود.
مرکز جرم در برابر مرکز رانش
مرکز جرم تنها یک نقطه نظری نیست؛ محل باتری، پایه دوربین، VTX، آنتن و تجهیزات جانبی همگی آن را جابهجا میکنند. وقتی مرکز جرم از محورهای مؤثر رانش فاصله میگیرد، کنترلر برای حفظ وضعیت به توزیع متفاوت نیروی موتورها نیاز پیدا میکند. این الزاماً باعث سقوط نیست، اما میتواند بر راندمان، اشباع موتور در مانور و میزان اصلاحات کنترل تأثیر بگذارد. جابهجایی باتری گاهی از تغییر نرمافزاری نتیجه بهتری میدهد، البته باید اتصال و فاصله آن از ملخها ایمن باشد.
الگوی عیبیابی پیش از دستکاری Betaflight
- ملخها را جدا کنید و جهت صحیح موتورها، پایهها و سلامت بازوها را بررسی کنید.
- در تب Receiver وضعیت استیکهای رادیو، مرکز کانالها و ورودیهای ناخواسته را کنترل کنید.
- دوربین و تجهیزات اضافه را از نظر نصب محکم و توزیع جرم بررسی کنید.
- اگر مشکل بعد از برخورد شروع شده، ملخ خمیده یا موتور آسیبدیده را در اولویت قرار دهید.
- تغییرات PID را فقط پس از ثبت تنظیمات فعلی و تحلیل شواهد انجام دهید.
ویدئویی که برای تشخیص ارزش دارد
فیلمی از پشت و کنار پرنده در محیط مجاز، همراه با ثبت شرایط باد، حالت Flight Mode، نسخه Firmware و زمان شروع انحراف، کمک میکند تفاوت Drift، Yaw و Roll اشتباه گرفته نشود. اگر لاگ Blackbox موجود باشد، بررسی خروجی موتورها و فرمان خلبان میتواند تشخیص را دقیقتر کند. در پرنده دارای حرکت غیرمنتظره، آزمایش مانور شدید برای «مطمئنشدن» روش مناسبی نیست.
اول نوع مشکل را دقیق مشخص کنید
«کشیدن به یک سمت» میتواند سه معنی متفاوت داشته باشد: حرکت جانبی در هاور، انحراف در پرواز رو به جلو، یا چرخش ناخواسته حول محور Yaw. هرکدام علل متفاوتی دارند. همچنین در حالت Acro، کنترلر پرواز الزاماً موقعیت جغرافیایی یا سرعت جانبی را ثابت نگه نمیدارد؛ بنابراین انتظار هاور کاملاً ثابت مانند پهپادهای GPSدار اشتباه است.
| نشانه | احتمالهای مهم | بررسی اولیه |
|---|---|---|
| انحراف فقط بعد از نصب دوربین | تغییر مرکز ثقل یا جریان هوا | بررسی محل نصب و تعادل مکانیکی |
| لرزش همراه با کشیدن | ملخ، موتور، فریم یا نویز | بازرسی مکانیکی بدون ملخ و بررسی لاگ |
| چرخش Yaw ناخواسته | جهت موتور، ملخ، تنظیمات یا فرمان رادیو | بازبینی تنظیمات و خروجی رادیو |
| رفتار فقط در باد شدید | شرایط محیطی | مقایسه در شرایط امنتر |
مرکز ثقل چه نقشی دارد؟
وقتی باتری یا دوربین از مرکز هندسی پرنده فاصله زیادی داشته باشد، کنترلر برای حفظ وضعیت به توزیع نیروی متفاوت میان موتورها نیاز دارد. سامانه کنترل سالم ممکن است بخشی از این عدمتعادل را جبران کند، اما حاشیه کنترل و بازده میتواند کاهش یابد. صرفاً وزن کل مهم نیست؛ محل قرارگیری جرم نیز اهمیت دارد.
آیا Trim رادیو راهحل است؟
در بیشتر تنظیمات متداول Betaflight، تغییر Trim برای پنهان کردن مشکل مکانیکی یا خطای کالیبراسیون توصیه نمیشود. نخست باید خروجی کانالهای رادیو، مرکز استیک، جهت حرکت مدل سهبعدی در تب Setup و تنظیمات گیرنده بررسی شوند. هر تغییری باید با ملخهای جداشده و مطابق راهنمای نرمافزار انجام شود.
چکلیست مکانیکی
- باتری را جدا کنید و ملخها را باز کنید.
- بازوها را از نظر ترک، تابخوردگی و پیچهای شل بررسی کنید.
- ملخهای آسیبدیده یا ناهمسان را تعویض کنید.
- موتورها را از نظر گیر مکانیکی، سیم آسیبدیده و پیچ نصب بیش از حد بلند بررسی کنید.
- محل باتری و دوربین را نسبت به مرکز فریم بررسی کنید.
- نصب و جهت فلایتکنترلر را با تنظیمات نرمافزار تطبیق دهید.
چه زمانی سراغ لاگ برویم؟
اگر بررسی مکانیکی و تنظیمات اولیه مشکل را توضیح نداد، داده Blackbox میتواند برای بررسی خروجی موتور، خطای محورهای کنترل و نویز مفید باشد. اما تحلیل لاگ باید با درک حالت پروازی، نرخ نمونهبرداری و شرایط باد انجام شود. تغییر تصادفی PID بدون شناسایی علت ممکن است وضعیت را بدتر کند.
اشتباههای متداول
- قضاوت درباره تعادل پرنده تنها با نگاهکردن به فریم روی میز.
- مقایسه رفتار Acro با حالت Position Hold پهپادهای GPSدار.
- تست موتور با ملخ نصبشده در محیط کار.
- تغییر همزمان چند پارامتر نرمافزاری بدون ثبت مقدار اولیه.
- نادیدهگرفتن ترک کوچک در بازو یا لرزش موتور.
آزمون تعادل بدون روشنکردن موتور
با جداکردن ملخها و قطع باتری، پرنده را روی سطح تراز بررسی کنید. محل باتری، دوربین و تجهیزات جانبی باید نسبت به مرکز هندسی فریم و جهت رانش موتورها منطقی باشد. جابهجایی تجهیزات ممکن است مرکز جرم را تغییر دهد؛ اما تعادل ایستا بهتنهایی تضمین رفتار درست در پرواز نیست.
چرا مشکل فقط هنگام شتابگیری دیده میشود؟
در مانورهای شدید، اختلاف پاسخ موتورها، توزیع جرم و اثر آیرودینامیکی تجهیزات بیرونی آشکارتر میشود. اگر کشش به یک سمت فقط در سرعت بالا رخ دهد، باید نصب دوربین، آسیب ملخها و تفاوت رانش را نیز بررسی کرد. تغییرات PID بدون داده کافی ممکن است مسئله را پنهان یا تشدید کند.
چکلیست پس از نصب دوربین اکشن
- وزن کل و محل نصب دوربین را ثبت کنید.
- اطمینان یابید تجهیزات به ملخها نزدیک نیستند.
- اتصال باتری و بستها را بررسی کنید.
- رفتار پرنده را ابتدا در شرایط ایمن و کنترلشده ارزیابی کنید.
- اگر ناپایداری مشاهده شد، آزمایش را متوقف و علت را بررسی کنید.
کشش به یک سمت یعنی چه؟ ابتدا رفتار را دقیق توصیف کنید
وقتی خلبان میگوید «کواد به راست میکشد»، احتمالاً چند رفتار متفاوت را با یک جمله توضیح میدهد: کجشدن تصویر هنگام هاور، حرکت آرام به راست با استیک رها، چرخش ناخواسته Yaw یا انحراف فقط هنگام گازدادن. این چهار رفتار الزاماً علت یکسان ندارند. قبل از تغییر تنظیمات، مشخص کنید مشکل در چه حالت Flight Mode رخ میدهد، آیا در باد و بدون باد تفاوت دارد و آیا پس از نصب دوربین یا تعویض ملخ ایجاد شده است. فیلم DVR یا لاگ در صورت وجود بسیار مفیدتر از حدسزدن از روی یک پرواز کوتاه است.
مرکز جرم با مرکز هندسی فریم یکی نیست
چهار بازوی متقارن به این معنا نیست که پس از نصب باتری، دوربین، GPS و VTX، مرکز جرم دقیقاً وسط فریم مانده است. دوربین اکشن با پایه بلند در جلو میتواند گشتاور و ممان اینرسی متفاوتی ایجاد کند. اگر باتری نیز به یک سمت منتقل شده باشد، کنترلر مجبور میشود برای حفظ وضعیت، خروجی موتورها را متفاوت تنظیم کند. در طراحی حرفهای، محل نصب تجهیزات باید هم از نظر تعادل جرم و هم فاصله از ملخها و کیفیت کابلکشی بررسی شود.
آیا وزن نامتقارن همیشه به انحراف پرواز منجر میشود؟
نه. کنترلر پرواز میتواند تا حدی نامتقارنی را جبران کند؛ اما این جبران ظرفیت محدودی دارد و ممکن است در مانورهای شدید، باد یا باتری کمشارژ آشکار شود. گاهی مشکل بهجای حرکت ناخواسته، به شکل گرمشدن یک موتور، کاهش راندمان یا اختلاف خروجی موتورها دیده میشود. بنابراین نباید تنها به این دلیل که دستگاه با وزن نامتقارن از زمین بلند میشود، نصب را استاندارد فرض کرد. محدوده بار قابل حمل و توصیه سازنده فریم و موتور اهمیت دارد.
تأثیر ملخ آسیبدیده و موتور ضعیف
اگر یکی از ملخها تاب برداشته، ترکدار یا با مدل متفاوت جایگزین شده باشد، رانش واقعی آن با سه موتور دیگر متفاوت میشود. موتور دارای بلبرینگ آسیبدیده نیز ممکن است در دور بالا رفتار غیرعادی داشته باشد. پیش از آنکه PID را تغییر دهید، از یکسانبودن ملخها، سلامت مکانیکی و نبود برخورد پروانه با سیم یا لوازم جانبی اطمینان حاصل کنید. از روشنکردن موتور با ملخ روی میز یا نزدیک افراد خودداری کنید.
در Angle و Acro چه تفاوتی مشاهده میشود؟
رفتار یک کواد در حالت خودتراز با حالت Acro متفاوت است. در Acro، رهاکردن استیکها الزاماً پرنده را به افق بازنمیگرداند؛ بنابراین تعبیر «در هاور کج میماند» باید با نوع Flight Mode همراه باشد. در حالت خودتراز، کالیبراسیون شتابسنج یا زاویه نصب FC ممکن است یکی از موضوعات بررسی باشد؛ اما فقط زمانی که علتهای مکانیکی و تنظیمی شناسایی شدهاند. هر تغییر نرمافزاری باید قابل بازگشت و مستند باشد.
نقش نصب فلایتکنترلر و جهت Board Alignment
اگر فلایتکنترلر نسبت به محور فریم چرخیده یا جهت آن در نرمافزار درست تعریف نشده باشد، کنترلر داده ژیروسکوپ را با جهت واقعی پرنده متفاوت تفسیر میکند. این مشکل ممکن است پس از تعویض استک یا تغییر جهت نصب ایجاد شود. پیش از پرواز، نمایش مدل سهبعدی در Configurator را بدون ملخ و با حرکت آرام فریم بررسی کنید. مدل روی صفحه باید همان حرکت واقعی را نشان دهد. تغییر این تنظیم بدون شناخت اثر آن میتواند خطرناک باشد.
چرا نصب دوربین در یک طرف فریم مسئلهساز میشود؟
افزون بر جرم، مقاومت هوا نیز مهم است. دوربین یا پایهای که بیرون از خط مرکزی نصب شده، ممکن است در سرعت بالا نیروی جانبی ایجاد کند. در این حالت پرنده در هاور تقریباً طبیعی به نظر میرسد اما هنگام پرواز سریع منحرف میشود. برای آزمایش، ابتدا شکل نصب و امکان قرارگرفتن دوربین در مرکز را بررسی کنید. حذف تصادفی قطعات برای تست بدون رعایت ایمنی اتصال باتری و اجزا توصیه نمیشود.
مسیر عیبیابی قبل از خرید قطعه جدید
| نشانه | اولین بررسی | اقدام نامناسب |
|---|---|---|
| انحراف بعد از تعویض ملخ | مدل، جهت و سلامت ملخها | تغییر PID بدون بررسی ملخ |
| انحراف فقط با دوربین اکشن | مرکز جرم و پایه نصب | افزایش توان موتور بدون تحلیل |
| انحراف بعد از نصب FC | Board Alignment و نصب | پرواز برای «تست شانسی» |
| لرزش همراه با گرمشدن موتور | موتور، بلبرینگ و ملخ | ادامه پرواز تا خرابی کامل |
چه اطلاعاتی به تعمیرکار بدهیم؟
وزن پرنده بدون باتری و با باتری، مدل موتور و ملخ، مدل و موقعیت دوربین، نسخه نرمافزار و تغییرات اخیر را ثبت کنید. یک عکس از بالا بههمراه محل نصب باتری میتواند عدم تقارن را آشکار کند. اگر فایل Blackbox در دسترس است، بهجای ارسال تنها یک نمودار بدون زمینه، فایل کامل و زمان رخداد را ارائه کنید. نتیجه تعمیر باید با معیار مشخص سنجیده شود؛ صرف بهترشدن حس خلبان به معنای یافتن علت اصلی نیست.
برای اطلاعات پیکربندی و لاگ، به مستندات و پروژه رسمی Betaflight رجوع کنید. همچنین راهنمای آموت درباره تناسب موتور و ملخ FPV در انتخاب مجموعه رانش کمک میکند.
تفاوت عیب در یک محور با افت توان عمومی
اگر کواد در یک جهت مشخص انحراف دارد، احتمال نامتقارنی نصب، ملخ معیوب یا تفسیر اشتباه جهت کنترلر مطرح است. اما اگر عملکرد در تمام محورها ضعیف و زمان پرواز کوتاه شده، وزن اضافی، باتری یا مجموعه رانش نیز باید بررسی شوند. تفکیک این دو گروه از تعویض بیدلیل فلایتکنترلر جلوگیری میکند. تغییر هر قطعه یا تنظیم را جدا ثبت کنید تا نتیجه آزمایش قابل تکرار باشد.
ارزیابی پس از اصلاح مرکز جرم
اگر باتری یا دوربین به نقطه مناسبتری منتقل شد، باید اتصال محکم آن و فاصله از ملخها مجدداً کنترل شود. محل جدید نباید باعث کشیدگی کابل یا اختلال آنتن شود. پس از آن یک آزمون محدود در محیط ایمن با شرایط مشابه انجام میشود. اگر مشکل همچنان پابرجاست، مرکز جرم فقط یکی از فرضیهها بوده و بررسی عوامل مکانیکی و نرمافزاری لازم است.
پرسشهای متداول
آیا نامتقارن بودن وزن همیشه باعث کشیدن به یک سمت میشود؟
خیر. کنترلر میتواند بخشی از آن را جبران کند، اما توزیع نامناسب وزن میتواند حاشیه عملکرد را کم کند.
آیا با تعویض PID مشکل حل میشود؟
اگر ریشه مشکل مکانیکی باشد، تنظیم PID راهکار اصلی نیست و ممکن است تشخیص را دشوارتر کند.
آیا ملخ نو هم میتواند عامل مشکل باشد؟
بله. نصب اشتباه جهت ملخ، اندازه نامناسب یا تفاوت مشخصات میان ملخها میتواند رفتار پرواز را تغییر دهد.