

DJI Hover Drift: چرا پهپاد در ارتفاع ثابت آرام جابهجا میشود؟

وقتی پهپاد در حالت هاور آرام به یک سمت حرکت میکند، اولین واکنش بسیاری از کاربران کالیبرهکردن قطبنماست؛ اما جابجایی آرام در هاور همیشه ناشی از Compass نیست. عملکرد GNSS، سامانه بینایی زیرین، باد، ارتفاع، نور محیط و حتی سطح زیر پهپاد میتوانند روی ثابتماندن موقعیت اثر بگذارند. هدف این راهنما تشخیص عامل محتمل بدون آزمایش پرخطر است.
مطالعه مرتبط در آموت: راهنمای محدودیت سنسورهای بصری DJI در نور کم و کنار سطوح دشوار. این راهنما مکمل موضوع همین مقاله است و جایگزین بررسی دفترچه مدل دقیق پرنده نیست.
جابجایی پهپاد در هاور را باید در شرایط نور، بافت سطح زیر پرنده، باد و کیفیت موقعیتیابی بررسی کرد؛ تشخیص از روی یک کلیپ کوتاه کافی نیست.
چرا دو پرواز در یک نقطه رفتار متفاوت دارند؟
فرض کنید در یک استودیوی روباز، پهپاد صبح با کمترین حرکت در ارتفاع ثابت میماند اما عصر در همان محل چند ده سانتیمتر جابهجا میشود. اولین واکنش ممکن است نسبتدادن موضوع به Firmware باشد؛ درحالیکه تغییر زاویه خورشید، شدت باد، سایه ساختمان، حرکت سطح زیرین یا کاهش کیفیت موقعیتیابی همگی میتوانند روی تثبیت اثر بگذارند. برای بررسی، باید تفاوت شرایط و هشدارهای هر دو پرواز ثبت شود؛ نتیجهگیری از یک مشاهده کوتاه قابل اعتماد نیست.
سطوحی که الگوریتم بینایی را به اشتباه میاندازند
دوربین زیرین معمولاً از بافت و الگوهای تصویری برای برآورد جابهجایی نسبی استفاده میکند. کف کاملاً سفید، سطح براق، فرش دارای نقش تکراری یا سطح آب ممکن است ویژگی قابل اعتماد کافی نداشته باشند. اگر الگوریتم نتواند بافت ثابت را پیدا کند، باید به منابع دیگر تخمین وضعیت تکیه کند. مستندات DJI برای برخی مدلها به محدودیت عملکرد روی سطوح بازتابی، آب، سطوح یکنواخت و شرایط نور بسیار ضعیف یا شدید اشاره کرده است؛ دامنه دقیق این محدودیتها باید برای مدل خود پهپاد بررسی شود.
تفاوت Drift با فرمان خلبان و باد
در فیلم دوربین ممکن است حرکت افقی دیده شود، درحالیکه بدنه پرنده نسبت به نقطه زمین ثابت است و فقط گیمبال زاویه خود را تغییر میدهد. برعکس، ممکن است بدنه جابهجا شود اما سوژه داخل کادر تقریباً ثابت بماند. بنابراین هنگام عیبیابی، تصویر دوربین را از حرکت واقعی بدنه جدا کنید. در صورت امکان از یک دوربین خارجی ثابت و اطلاعات تلهمتری برای مقایسه استفاده کنید.
آزمون ایمن برای تشخیص مرحلهای
- مدل و نسخه نرمافزار، وضعیت GNSS، باد و شرایط نور را ثبت کنید.
- قبل از برخاست، هشدارهای سنسور و وضعیت کالیبراسیون را بررسی کنید.
- فقط در محیط قانونی و کنترلشده و بدون هشدار، عملکرد را زیر نظر خلبان ارزیابی کنید.
- اگر کنترل موقعیت نامطمئن یا حرکت غیرمنتظره شدید رخ داد، آزمایش را ادامه ندهید.
- نتیجه را با مشخصات همان مدل تطبیق دهید، نه با ویدئوی تبلیغاتی یا تجربه دستگاه دیگر.
راهنمای رسمی DJI درباره خطا و کالیبراسیون سامانه بینایی به اثر نور کم، آلودگی لنز و هشدارهای حسگر اشاره میکند. دامنه عملکرد حسگر و روش کالیبراسیون را بر اساس دفترچه مدل دقیق پهپاد بررسی کنید؛ دستورالعمل یک مدل الزاماً برای سایر مدلها یکسان نیست.
هاور دقیقاً چگونه تثبیت میشود؟
کنترلر پرواز با استفاده از حسگرهای اینرسی و منابع تخمین موقعیت، تغییر وضعیت و جابهجایی پهپاد را برآورد میکند. در فضای باز و با دید مناسب آسمان، GNSS نقش مهمی دارد؛ نزدیک زمین، سامانه بینایی و سنجش فاصله ممکن است به تثبیت کمک کنند. میزان اتکای هر مدل به این سامانهها متفاوت است و باید دفترچه همان مدل بررسی شود.
چه زمانی حرکت آرام طبیعیتر است؟
در باد، پهپاد برای حفظ موقعیت زاویه میگیرد و ممکن است اندکی نوسان داشته باشد. اگر GNSS ضعیف باشد یا سامانه بینایی نتواند بافت سطح را تشخیص دهد، نگهداشتن موقعیت دشوارتر میشود. این شرایط به معنی خرابی قطعی دستگاه نیست، اما پرواز باید متناسب با شرایط ایمن انجام شود.
| شرایط مشاهدهشده | عامل قابل بررسی | اقدام مناسب |
|---|---|---|
| هاور روی آب یا کف بسیار براق | بازتاب و بافت نامناسب برای سنسور بینایی | انتقال به محل باز و سطح مناسب، طبق محدودیتهای دفترچه |
| هاور در نور بسیار کم | محدودیت سامانه بینایی | بررسی هشدارهای اپ و انتخاب شرایط نور مناسب |
| حرکت نزدیک ساختمان بلند | انسداد یا چندمسیری GNSS | افزایش فاصله ایمن از موانع و ارزیابی وضعیت سیگنال |
| حرکت فقط در باد | اغتشاش و تندباد | کاهش ریسک و فرود در شرایط نامناسب |
| حرکت در همه محیطها | نیاز به بررسی فنی گستردهتر | بازبینی لاگ، ملخ و هشدارهای سیستم |
تفاوت Drift با حرکت ناشی از ورودی خلبان
پیش از تشخیص خرابی، بررسی کنید استیک کنترلر در وضعیت خنثی قرار میگیرد و هیچ فرمانی از اپ یا حالت پروازی ویژه اعمال نمیشود. اگر حرکت تنها با یک ریموت رخ میدهد، تنظیمات کنترلر و کالیبراسیون آن طبق دستور سازنده اهمیت پیدا میکند. آزمایش نباید نزدیک انسان یا مانع انجام شود.
پنج مرحله تشخیص ایمن
- در محیط باز و مجاز، وضعیت GNSS و پیامهای هشدار برنامه را قبل از برخاست بررسی کنید.
- شرایط باد، نور و جنس سطح زیر پهپاد را ثبت کنید.
- ملخها را از نظر شکستگی، تابداشتگی و نصب صحیح بررسی کنید؛ ملخ آسیبدیده را تعویض کنید.
- اگر دستگاه خطای سنسور نشان میدهد، مطابق راهنمای همان مدل اقدام کنید؛ کالیبراسیون بیدلیل در کنار فلز ممکن است مشکلساز شود.
- اگر رفتار تکرار میشود، فایل لاگ و ویدئوی نمایشگر را برای بررسی تخصصی نگه دارید.
چرا روی آب و شیشه مشکل بیشتر دیده میشود؟
الگوهای سطح آب ممکن است حرکت کنند و انعکاس نور با زاویه دید تغییر کند. سطوح کاملاً یکدست یا براق نیز ویژگی تصویری پایدار کمی دارند. سامانه بینایی برای تخمین حرکت نسبی به اطلاعات قابلاعتماد از محیط نیاز دارد؛ در نتیجه کارایی آن در این شرایط ممکن است کاهش یابد. این محدودیت در بسیاری از سامانههای بینایی رایج است، ولی جزئیات آن به مدل پهپاد وابسته است.
چه زمانی باید پرواز را متوقف کرد؟
اگر پهپاد بهطور غیرمنتظره شتاب میگیرد، کنترل موقعیت ناپایدار است، هشدار حسگر مهم دریافت میشود یا فاصله ایمن از افراد و موانع حفظ نمیشود، ادامه تست مناسب نیست. با رعایت دستورالعمل سازنده و مقررات محلی در اولین فرصت ایمن فرود بیایید.
آیا کالیبراسیون IMU یا Compass همیشه راهحل است؟
خیر. کالیبراسیون باید مطابق هشدار و دستورالعمل رسمی مدل انجام شود. قطبنما جهت میدان مغناطیسی را اندازه میگیرد و نمیتواند بهتنهایی کمبود بافت سطح یا انسداد GNSS را برطرف کند. کالیبراسیون در نزدیکی فلز یا منابع تداخل نیز ممکن است نتیجه نامناسبی بدهد.
تأثیر ارتفاع بر سامانه بینایی
سامانههای بینایی زیرین در محدوده ارتفاع مشخصی بهترین عملکرد را دارند. در ارتفاع بسیار زیاد از سطح یا در نزدیکی سطوح با الگوی تکراری، قابلیت تشخیص حرکت نسبی ممکن است کاهش یابد. محدوده عملیاتی سنسورها بین مدلها متفاوت است؛ عدد مربوط به یک مدل را نباید به همه پهپادها تعمیم داد.
چرا سطح شنی یا چمن متحرک مسئلهساز میشود؟
اگر الگوی سطح در باد حرکت کند، الگوریتم بینایی ممکن است بخشی از آن حرکت را به حرکت پهپاد نسبت دهد. نور شدید بازتابی، سایههای متحرک و سطوح یکنواخت نیز میتوانند تشخیص را دشوار کنند. انتخاب محل مناسب و بررسی هشدارهای برنامه از تغییر تصادفی تنظیمات مؤثرتر است.
آیا لاگ میتواند علت را روشن کند؟
لاگ ممکن است زمان تغییر حالت موقعیتیابی، هشدار حسگر یا وضعیت GNSS را ثبت کند. برای تفسیر، باید زمان وقوع رفتار را با اطلاعات پرواز تطبیق داد. وجود همزمان هشدار و Drift سرنخ مهمی است، اما رابطه علت و معلولی نیاز به بررسی دقیق دارد.
یک مسیر تشخیص واقعی از محل پرواز تا لاگ
برای بررسی Hover Drift، اولین سؤال این نیست که «کدام سنسور خراب است؟»؛ باید دانست جابهجایی در چه شرایطی اتفاق افتاده است. اگر پرنده در فضای باز روی چمن حرکت میکند اما روی کف دارای بافت واضح پایدار است، کیفیت بینایی زیرین یکی از فرضیههاست. اگر در هر دو محل و با وجود شرایط مشابه به یک سمت میرود، باد، ملخها، نصب تجهیزات جانبی و کنترل موقعیت نیز باید بررسی شوند. آزمون باید در محیط مجاز و ایمن انجام شود و در صورت مشاهده رفتار غیرقابل پیشبینی ادامه پیدا نکند.
پایداری ارتفاع با پایداری افقی متفاوت است
ثابتماندن ارتفاع به این معنا نیست که تخمین موقعیت افقی نیز به همان اندازه خوب است. ارتفاع ممکن است از ترکیب داده فشارسنج و حسگر فاصله به دست آید، در حالی که حرکت افقی با GNSS، بینایی یا دادههای اینرسی کنترل شود. در شرایطی که سطح زیر پرنده ویژگی تصویری مناسبی ندارد، امکان دارد ارتفاع خوب حفظ شود ولی پهپاد آرام جابهجا شود. برای همین، در گزارش عیب باید «افت ارتفاع»، «حرکت افقی» و «چرخش حول محور عمودی» جداگانه توصیف شوند.
سطوحی که سنسور بینایی را فریب میدهند
آب صاف، شیشه، کف صیقلی، برف یکنواخت و زمین بسیار تاریک میتوانند تشخیص الگوی تصویری را دشوار کنند. چمن بلند در باد نیز یک سطح کاملاً ثابت نیست. در نور کم یا نور با تغییر سریع، کیفیت داده کاهش مییابد. در مقابل، زمینی با بافت ثابت و روشنایی متعادل برای آزمون اولیه مناسبتر است. عملکرد دقیق به مدل پهپاد وابسته است؛ محدوده ارتفاع و نور اعلامشده در دفترچه دستگاه را بررسی کنید و نتیجه دستگاه دیگری را تعمیم ندهید.
نقش باد، حتی زمانی که خلبان آن را حس نمیکند
در فضای محصور، جریان هوا میان ساختمانها و پشت موانع میتواند ناهمگن باشد. پهپاد ممکن است برای حفظ موقعیت زاویه بگیرد و اصلاحهای مکرر انجام دهد. اگر وزن یا ملخها تغییر کردهاند، واکنش به باد نیز میتواند عوض شود. یک تست کوتاه در هوای مناسب، پس از بررسی کامل ایمنی، کمک میکند اثر محیط از عیب پایدار تفکیک شود. البته هیچ تستی نباید در نزدیکی افراد، خودرو یا نماهای شیشهای صرفاً برای آزمایش انجام شود.
بررسی حسگرها بدون کالیبراسیون بیمورد
ابتدا سطح حسگرهای بینایی را با روش توصیهشده سازنده از نظر آلودگی بررسی کنید. پوشش محافظ، برچسب یا لوازم جانبی نصبشده نباید میدان دید سنسور را بپوشانند. نسخه Firmware، هشدارهای نرمافزار و سابقه برخورد را نیز یادداشت کنید. کالیبراسیون شتابسنج یا قطبنما برای هر جابهجایی افقی جواب نیست؛ اجرای آن فقط در صورت نیاز واقعی و مطابق دستورالعمل سازنده مناسب است. حتی ممکن است کالیبراسیون در محیط نامناسب یک مشکل جدید ایجاد کند.
اگر پس از تعویض ملخ مشکل شروع شد
ملخها را با قطعه توصیهشده برای همان مدل مقایسه کنید؛ وزن، شکل، جهت نصب و آسیب لبهها مهماند. لرزش زیاد میتواند هم کیفیت تصویربرداری و هم داده حسگرهای اینرسی را تحت تأثیر قرار دهد. اگر پرنده سابقه سقوط داشته است، بازدید بازوها و گیمبال نیز لازم است. هیچگاه برای آزمون روی میز، موتورهای دارای ملخ را در دسترس افراد روشن نکنید. تعمیرات پیچیده را به مرکز متخصص بسپارید.
چطور از اطلاعات پرواز گزارش قابل استفاده بسازیم؟
تاریخ، مدت پرواز، حالت Flight Mode، وضعیت GNSS، هشدارهای Vision، ارتفاع و سطح زمین را ثبت کنید. اگر امکان مشاهده Flight Log وجود دارد، لحظه شروع Drift را با تغییرات حالت سنسورها مقایسه کنید. گزارش بهتر است شامل ویدئوی کوتاهی باشد که اطراف محل و رفتار پرنده را نشان میدهد، نه فقط نمای دوربین رو به جلو. از فایل لاگ برای استنباط علت استفاده میشود؛ نباید از یک رخداد همزمان، بدون شواهد کافی نتیجه قطعی گرفت.
جدول مقایسه نشانهها برای تصمیم بعدی
| مشاهده | فرضیه ارزش بررسی | گام مناسب |
|---|---|---|
| Drift روی آب یا کف براق | محدودیت بینایی | بررسی دفترچه سنسور و تغییر محیط آزمون |
| Drift در باد شدیدتر است | جریان هوا یا کنترل موقعیت | توقف آزمون در باد و ارزیابی ایمن |
| پس از ضربه شروع شده | آسیب مکانیکی یا حسگر | بازدید تخصصی و بررسی لاگ |
| همراه هشدار Compass رخ میدهد | تداخل یا مشکل تخمین جهت | بررسی هشدار و مکان برخاست |
برای درک اصول سنجش حرکت از تصویر، مستند فنی Optical Flow در PX4 منبع معتبری است؛ ولی این سند تنظیمات اختصاصی پهپاد DJI را جایگزین نمیکند.
چطور وضعیت عادی را از رفتار غیرعادی جدا کنیم؟
پایداری هاور را باید با مشخصات دقت اعلامشده سازنده و شرایط آزمون مقایسه کرد. حرکت جزئی در باد یا محیط نامناسب لزوماً خرابی سختافزار نیست؛ در مقابل، جابهجایی ناگهانی و پیشبینیناپذیر حتی اگر کوتاه باشد ارزش بررسی دارد. بهتر است بهجای حدس، مسیر حرکت، زمان هشدار و نوع سطح زیر پرنده را ثبت کنید. نتیجه یک بار پرواز برای تشخیص قطعی کافی نیست.
چه زمانی باید پرواز را متوقف کرد؟
اگر پرنده بدون فرمان بهشدت حرکت میکند، هشدارهای مهم ناوبری ظاهر میشوند یا وضعیت اطراف امن نیست، ادامه آزمون مناسب نیست. روش فرود یا قطع مأموریت باید مطابق آموزش و دفترچه همان مدل باشد. هدف تست، جمعآوری داده برای تشخیص است نه اثبات اینکه با وجود هشدار هم میتوان پرواز کرد. پس از فرود، دادهها و شرایط محل را بررسی و در صورت نیاز به خدمات تخصصی مراجعه کنید.
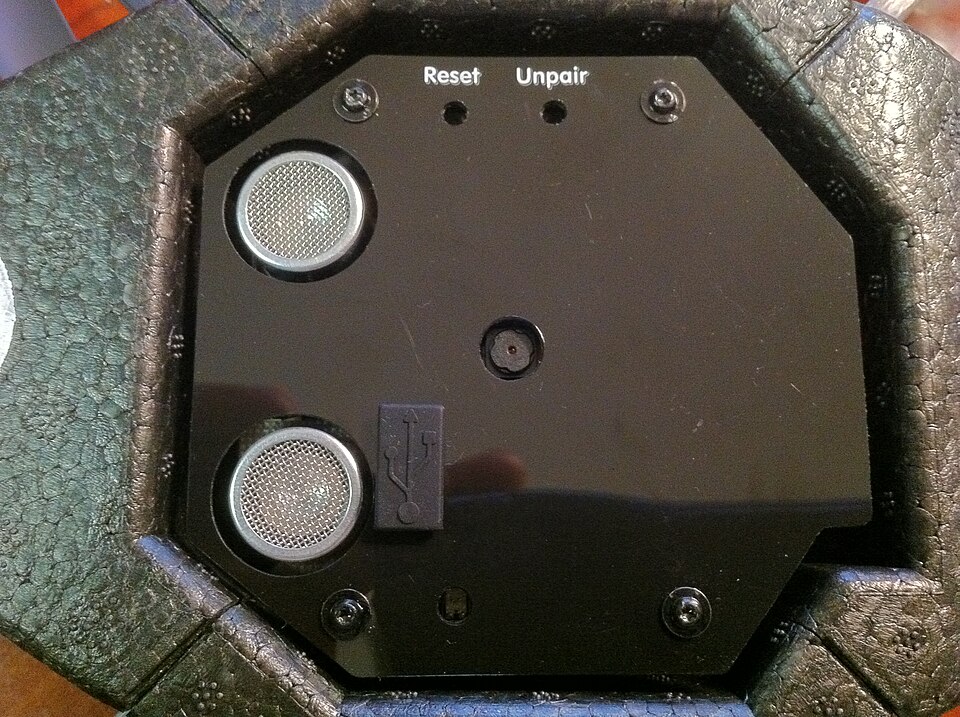
اعتبار تصویر شاخص (نمای دوربین زیر پهپاد): اثر Rhorton4549 در Wikimedia Commons با مجوز CC BY-SA 3.0. تصویر نمونه آموزشی است و حسگر مدلهای جدید ممکن است متفاوت باشد.

سؤالات متداول
آیا چند سانتیمتر حرکت در هاور به معنی خرابی است؟
نه لزوماً. شرایط محیطی، مشخصات دقت اعلامشده سازنده و وضعیت حسگرها باید در کنار هم بررسی شوند.
آیا GNSS قوی همه مشکلات Drift را حل میکند؟
خیر. باد، تنظیمات کنترل و سامانه بینایی نیز اثر دارند.
آیا میتوان برای تست در فضای بسته پرواز کرد؟
فقط در صورت مجازبودن طبق دستورالعمل مدل و با شرایط ایمنی مناسب؛ محیط بسته میتواند محدودیتهای موقعیتیابی را تشدید کند.
منابع
پشتیبانی و دفترچههای رسمی DJI؛ مستندات رسمی PX4 درباره موقعیتیابی مبتنی بر Optical Flow.