

چرا پهپاد نزدیک سازه فلزی خطای Compass میدهد؟

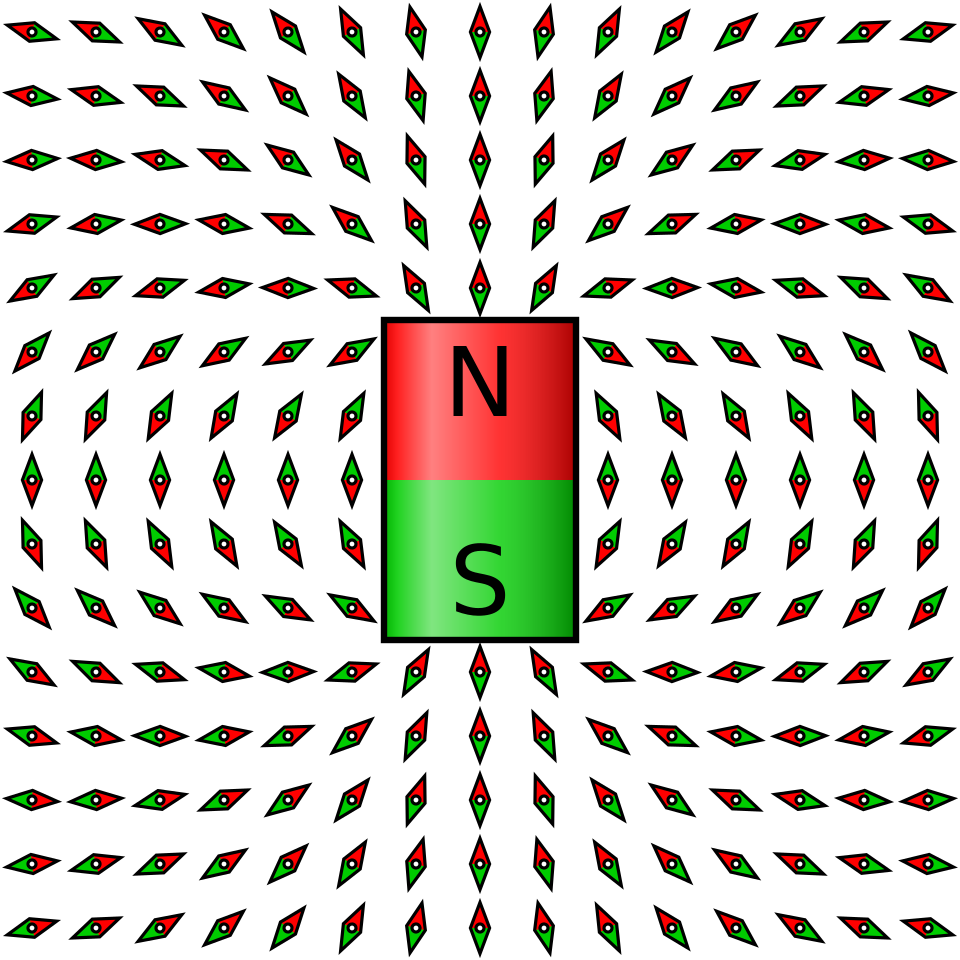
هشدار Compass نزدیک سازه فلزی، خودرو، پل یا تجهیزات صنعتی الزاماً به معنی خرابشدن قطبنمای پهپاد نیست. حسگر مغناطیسی برای تخمین جهت، میدان مغناطیسی محیط را اندازه میگیرد و آهن، جریان الکتریکی و آهنربا میتوانند آن را منحرف کنند. در این راهنما تفاوت تداخل محیطی و خرابی واقعی حسگر را بررسی میکنیم.
مطالعه مرتبط در آموت: راهنمای تشخیص خطای EKF، قطبنما و لرزش در آردوپایلوت. این راهنما مکمل موضوع همین مقاله است و جایگزین بررسی دفترچه مدل دقیق پرنده نیست.
پرسش «خطای قطب نما کنار فلز» در محیطهای صنعتی اهمیت ویژهای دارد: هشدار در کنار سوله یا خودروی فلزی لزوماً به معنی خرابی حسگر نیست، ولی نباید نادیده گرفته شود.
سناریوی عملی: فیلمبرداری در محوطه کارخانه و هشدار Compass
تصور کنید گروه تصویربرداری در یک محوطه صنعتی آماده برخاست است. پرنده روی سکوی بتنی قرار دارد و در چند متر آنطرفتر جرثقیل، کانتینر فلزی و کابلهای توان دیده میشوند. نرمافزار پیش از برخاست هشدار قطبنما میدهد. اقدام عجولانه معمولاً اجرای کالیبراسیون در همان محل است؛ اما این دقیقاً میتواند تصمیم اشتباه باشد. آرماتور زیر بتن و تجهیزات پیرامونی قادرند میدان اندازهگیریشده را تغییر دهند. نخست باید محل امنتری برای برخاست پیدا شود، بدون آنکه محدودیتهای قانونی و ایمنی نادیده گرفته شوند.
اگر پیام پس از جابهجایی از بین رفت، هنوز نمیتوان نتیجه گرفت قطبنما کاملاً سالم است؛ تنها مشخص شده شرایط محل قبلی در وقوع مشکل نقش داشته است. اگر خطا در چند مکان باز و دور از فلز تکرار شود، احتمال نقص سختافزاری، مشکل در کالیبراسیون قبلی یا آثار نصب تجهیزات جانبی مطرح میشود. تصمیم حرفهای در این وضعیت، تعلیق عملیات و بررسی لاگ یا خدمات تخصصی است.
چه تفاوتی میان خطای جهت و خطای موقعیت وجود دارد؟
کافی است به دو داده متفاوت فکر کنیم: یک حسگر به شمال مغناطیسی واکنش نشان میدهد، دیگری موقعیت را با اندازهگیری سیگنالهای ماهواره تخمین میزند. ممکن است تعداد ماهوارهها خوب باشد ولی جهتیابی مخدوش باشد. برعکس، ممکن است قطبنما پایدار باشد اما ساختمان مرتفع باعث خطای چندمسیری GNSS شود. ازاینرو بررسی هر دو وضعیت در کنار هم، بهویژه پیش از اجرای مسیر خودکار یا Return-to-Home، اهمیت دارد. عدم اطمینان به حسگر ناوبری دلیل قابلقبولی برای لغو مأموریت است.
تداخل داخلی: مشکل با پرنده جابهجا میشود
اگر هشدار پس از نصب نورافکن، آنتن یا تجهیزات تصویربرداری روی دستگاه ظاهر شده و با جابهجایی پرنده تغییر چندانی نمیکند، منابع احتمالی داخل مجموعه را بررسی کنید. مسیر کابل جریان بالا، آهنربای پایهها و حتی فاصله ماژول قطبنما از توزیع برق میتواند مهم باشد. مستندات ArduPilot درباره تداخل مغناطیسی توضیح میدهد که جریان و سازههای فولادی چگونه بر اندازهگیری اثر میگذارند. روش اصلاح سختافزار در سامانههای ArduPilot را نباید بدون تطبیق به پهپادهای DJI تعمیم داد.
نکتهای که در تحویل مأموریت فراموش میشود
ثبت محل برخاست، متن دقیق هشدار، سطح زیر پرنده، تغییرات سختافزاری اخیر و نتیجه جابهجایی، بخش مهمی از گزارش عملیات است. این اطلاعات برای تعمیر، تحلیل حادثه و جلوگیری از تکرار خطا در مأموریت بعدی بهمراتب ارزشمندتر از عبارت مبهم «Compass Error داشت» خواهد بود.
چرا سازه فلزی روی Compass اثر میگذارد؟
قطبنما میدان مغناطیسی زمین را همراه با میدانهای محلی دریافت میکند. سازههای فولادی، آهنرباها و کابلهای حامل جریان میتوانند میدان محلی ایجاد کنند یا جهت آن را تغییر دهند. در نتیجه حسگر ممکن است جهتی متفاوت از جهت واقعی گزارش کند. شدت اثر به جنس، اندازه، فاصله و جهت قرارگیری منبع بستگی دارد.
چه نشانههایی باید جدی گرفته شوند؟
| مشاهده | علت محتمل | اقدام |
|---|---|---|
| هشدار فقط روی سقف خودرو رخ میدهد | تداخل فلز زیر پهپاد | تغییر محل برخاست به زمین مناسب |
| هشدار کنار کابل برق تکرار میشود | میدان مغناطیسی محلی | فاصله ایمن و انتخاب محل دیگر |
| هشدار در محیط باز نیز باقی میماند | نیاز به بررسی حسگر یا کالیبراسیون طبق دفترچه | ثبت خطا و ارزیابی تخصصی |
| جهت نمایشدادهشده با واقعیت نمیخواند | اختلال جهتیابی | عدم برخاست تا رفع هشدار |
آیا باید همانجا کالیبراسیون انجام دهیم؟
خیر. کالیبراسیون قطبنما در محیط آلوده به میدان مغناطیسی میتواند داده نامناسب ایجاد کند. اگر دستگاه کالیبراسیون میخواهد، نخست طبق دفترچه به محل مناسب و دور از منابع تداخل بروید. کالیبراسیون مکرر بدون علت مشخص، جایگزین بررسی محیط نیست.
تفاوت تداخل قطبنما با GNSS
GNSS موقعیت را از سیگنال ماهوارهها برآورد میکند؛ Compass جهت میدان مغناطیسی را میسنجد. در محیط شهری، هر دو ممکن است همزمان مشکل داشته باشند اما مکانیسم خطا متفاوت است. برای مثال، بازتاب سیگنال ماهواره از ساختمان میتواند موقعیت را جابهجا کند، درحالیکه فلز نزدیک حسگر میتواند جهت را منحرف کند.
روش تشخیص ایمن پیش از پرواز
- پیام خطای دقیق و شرایط محل را ثبت کنید.
- بدون برخاست، دستگاه را طبق دستورالعمل به سطح غیرمغناطیسی مناسب منتقل کنید.
- از خودرو، درپوش فلزی، تیرآهن و کابل برق فاصله ایمن بگیرید.
- وضعیت هشدار و جهت نمایشدادهشده را دوباره بررسی کنید.
- اگر خطا باقی ماند، طبق راهنمای مدل و با کمک متخصص اقدام کنید؛ پرواز آزمایشی برای تشخیص خطای جدی مناسب نیست.
چه چیزهایی را روی بدنه بررسی کنیم؟
پس از نصب تجهیزات جانبی، موقعیت آهنربا، کابل توان، باتری و قطعات فلزی را نسبت به حسگر بررسی کنید. در بعضی سامانههای صنعتی، جابهجایی کابلهای جریان بالا یا افزودن تجهیزات میتواند میدان محلی را تغییر دهد. هر اصلاح سختافزاری باید با دستورالعمل سازنده و الزامات ایمنی سازگار باشد.
اشتباههای متداول
- برخاست از سقف خودرو یا صفحه فلزی با وجود هشدار.
- کالیبراسیون کنار سازهای که احتمالاً منبع تداخل است.
- اشتباه گرفتن خطای Compass با مشکل GPS و تلاش برای رفع آن با تغییر تنظیمات نامرتبط.
- نادیدهگرفتن هشدار به این دلیل که پهپاد در پرواز قبلی مشکلی نداشته است.
چطور محل برخاست مناسب را انتخاب کنیم؟
محل برخاست باید از نظر ایمنی محیط، سطح زمین، فاصله از افراد و موانع و شرایط میدان مغناطیسی ارزیابی شود. وجود آرماتور در بتن، درپوش فلزی زیر پرنده یا کابل توان در نزدیکی زمین میتواند باعث هشدار شود. اگر هشدار پس از جابهجایی به محل مناسب برطرف شد، این مشاهده سرنخی از تداخل محیطی است، نه اثبات قطعی سلامت کامل سیستم.
تأثیر تجهیزات جانبی روی جهتیابی
افزودن نورافکن، ماژول مخابراتی یا کابل جریان بالا ممکن است میدان محلی را تغییر دهد. در سامانههای صنعتی، محل نصب تجهیزات و مسیر کابلها باید مطابق راهنمای یکپارچهسازی سازنده باشد. تست بعد از تغییر سختافزار باید در محیط کنترلشده و بدون خطر برای افراد انجام شود.
چرا کالیبراسیون در محل نامناسب خطر دارد؟
کالیبراسیون میتواند انحراف میدان محلی را بهعنوان بخشی از وضعیت عادی حسگر ثبت کند. پس از دورشدن از منبع تداخل، داده تصحیحشده ممکن است دیگر مناسب نباشد. به همین دلیل ابتدا باید منبع خطا را شناسایی کرد و سپس فقط در صورت توصیه سازنده و در شرایط مناسب کالیبره کرد.
مشکل از قطبنماست یا محیط پرواز؟
تصور کنید برای تصویربرداری از نمای یک مجموعه صنعتی، پرنده را روی کف بتنی محوطه میگذارید. نرمافزار هشدار Compass میدهد، اما چند متر دورتر هشدار ناپدید میشود. این تفاوت بهتنهایی خرابی حسگر را ثابت نمیکند؛ کف بتن مسلح، درپوش فلزی، خودرو، کابل برق یا تجهیزات صنعتی میتوانند میدان اطراف را تغییر دهند. قدم اول ثبت مکان و شرایط وقوع هشدار است. اگر این رفتار فقط در یک نقطه رخ میدهد، جابهجایی به محل مجاز و دور از منابع تداخل اقدام تشخیصی کمریسکتری از کالیبراسیون فوری است.
چرا جهتنما و GNSS ممکن است با هم اختلاف داشته باشند؟
GNSS محل و سرعت را از سیگنال ماهوارهها تخمین میزند؛ مغناطیسسنج به تخمین جهت کمک میکند. این دو حسگر وظیفه یکسانی ندارند. در نزدیکی سازههای بزرگ، هم میدان مغناطیسی مختل میشود و هم سیگنال ماهوارهها ممکن است بازتاب پیدا کند. ترکیب این دو شرایط میتواند کنترل موقعیت را دشوار کند. دستگاههای حرفهای ممکن است برای کنترل کیفیت داده چند سنسور را با هم مقایسه کنند. وجود علامت ماهواره زیاد در صفحه لزوماً نشان نمیدهد تمام ورودیهای ناوبری قابل اعتمادند.
چرا برخاستن از سقف خودرو یا نزدیک نرده ریسک دارد؟
سقف خودرو و نرده فلزی میتوانند میدان محلی متفاوتی نسبت به فضای آزاد داشته باشند. در زمان برخاست، حسگر ممکن است برآورد جهت نامناسبی بگیرد و بعد از دورشدن از منبع تداخل، اختلاف اندازهگیری پدیدار شود. این موضوع برای پرواز خودکار و موقعیتگیری دقیق اهمیت ویژه دارد. بهترین محل برخاست باید طبق مقررات، با سطح پایدار، دسترسی مناسب و فاصله امن از فلزات بزرگ انتخاب شود. اگر محیط صنعتی اجازه فاصلهگرفتن نمیدهد، باید مأموریت و روش اجرا بازنگری شود.
چه زمانی کالیبراسیون واقعاً منطقی است؟
در برخی سیستمها بعد از تعویض یا جابهجایی قطعات، سازنده کالیبراسیون را توصیه میکند. اما هشدار لحظهای کنار یک جرثقیل یا انبار فلزی دلیل کافی برای اجرای آن نیست. کالیبراسیون نامناسب میتواند اثر محیط را در داده تصحیح ثبت کند. ابتدا دفترچه مدل دقیق را بخوانید؛ سپس وضعیت Firmware، محل حسگر و وجود تجهیزات جانبی را بررسی کنید. اگر سازنده کالیبراسیون خواست، آن را در فضای مناسب انجام دهید، نه در همان نقطهای که هشدار ایجاد شده است.
مرز عیب نرمافزاری و سختافزاری
اگر هشدار Compass در چند فضای باز، با فاصله مناسب از فلز و با شرایط پایدار تکرار میشود، موضوع جدیتر است. خرابی اتصال حسگر، آسیب پس از ضربه، نصب اشتباه ماژول یا تغییرات نرمافزاری میتوانند مطرح شوند. بررسی لاگ و مقایسه وضعیت قبل و بعد از یک تغییر سختافزاری راهگشاست. بازکردن پهپاد یا دستکاری آهنرباهای اطراف حسگر بدون آموزش ممکن است مشکل را تشدید کند. در تجهیزات تحت گارانتی، مراجعه به خدمات تخصصی انتخاب مناسبتری است.
عملیات صنعتی: تصمیم توقف یا ادامه
| نشانه پیش از پرواز | تفسیر عملیاتی | تصمیم محتاطانه |
|---|---|---|
| هشدار فقط کنار یک سازه خاص | احتمال تداخل محیطی | تغییر محل و ارزیابی مجدد |
| هشدار در تمام نقاط باز باقی میماند | نیاز به عیبیابی دستگاه | تعلیق پرواز و سرویس |
| اختلاف جهت، GNSS و موقعیت | چند عامل همزمان محتمل | عدم اجرای پرواز خودکار |
| هشدار پس از نصب تجهیزات جدید | احتمال اثر میدان تجهیزات یا کابل | بررسی نصب و راهنمای سازنده |
مقایسه سازه فلزی با تداخل ناشی از سیمکشی پرنده
تداخل محیطی معمولاً با جابهجایی پرنده نسبت به منبع تغییر میکند؛ اما تداخلی که از کابل جریان بالا، موتور یا باتری نصبشده روی خود پرنده ناشی میشود ممکن است همراه دستگاه جابهجا شود. اگر خطا بعد از نصب چراغ، ماژول ارتباطی یا دوربین جدید شروع شده، تغییرات داخلی را نیز بررسی کنید. در سیستمهای ArduPilot ابزارهایی برای تحلیل خطای قطبنما و اثر موتور وجود دارد؛ این دستورالعملها را نباید بدون بررسی به تنظیمات DJI تعمیم داد.
گزارش عیب باید چه داشته باشد؟
مدل پهپاد، نسخه سیستمعامل، زمان، موقعیت تقریبی بدون افشای جزئیات محرمانه پروژه، نوع سازه اطراف، شدت باد و متن دقیق هشدار را ثبت کنید. اگر جابهجایی مکان صورت گرفته، فاصله و نتیجه آن را بنویسید. اسکرینشات وضعیت حسگر و فایل لاگ در صورت دسترسی به تیم تعمیر کمک میکند. با چنین گزارشی احتمال اینکه مشکل واقعی با توصیه کلی «یک بار کالیبره کنید» نادیده گرفته شود کمتر خواهد شد.
مطالعه بیشتر: راهنمای ArduPilot درباره تداخل مغناطیسی و مستندات PX4 درباره کنترلهای پیش از پرواز. این منابع اصول فیزیکی و روشهای تشخیص را توضیح میدهند؛ تنظیمات هر مدل باید از سازنده همان مدل گرفته شود.
خطای Compass هنگام برخاست از بتن مسلح
در بسیاری از محوطههای صنعتی سطح زمین ظاهراً بتنی است، اما شبکه میلگرد و تأسیسات فلزی زیر آن قرار دارند. قطبنمای پرنده ممکن است چنین محیطی را با میدان مغناطیسی مرجع متفاوت ببیند. اگر هشدار تنها در نقطه برخاست ظاهر میشود، پیش از هر تصمیم درباره کالیبراسیون باید شرایط محل بررسی شود. تغییر محل آزمون میتواند به تفکیک اثر محیط از عیب خود حسگر کمک کند، اما برخاستن با هشدار فعال برای «دیدن اینکه در هوا رفع میشود» روش ایمنی نیست.
اگر دو حسگر مغناطیسی داده متفاوت دارند
بعضی سامانههای حرفهای از چند حسگر استفاده میکنند. اختلاف داده ممکن است از موقعیت نصب، میدان محلی، کابل جریان بالا یا نقص یکی از حسگرها ناشی شود. تفسیر وضعیت حسگر و اولویتبندی آنها به الگوریتم سیستمعامل وابسته است. برای عیبیابی باید لاگ و راهنمای مدل دقیق را بررسی کرد، نه اینکه بدون شناخت، یکی از سنسورها غیرفعال شود. این کار بهویژه در مأموریتهای دارای مسیر خودکار اهمیت دارد.
برنامه عملیاتی برای پروژه کنار سازه فلزی
پیش از اعزام، محلهای مناسب برخاست و فرود را روی نقشه پروژه مشخص کنید. از وجود خودرو، جرثقیل، تیرآهن، کابل قدرت و تجهیزات موقت در اطراف محل آگاه باشید. اگر شرایط میدان در طول روز تغییر میکند، بازرسی پیشپرواز را برای هر نوبت جدا انجام دهید. ثبت نتیجه در فرم مأموریت کمک میکند تیم بعدی صرفاً به تجربه خلبان قبلی اتکا نکند. اگر هیچ محل ایمنی برای برخاست فراهم نیست، روش اجرای پروژه باید بازنگری شود.
چه زمانی به تعمیر تخصصی نیاز است؟
هشدار پایدار در چند محیط باز، تغییر غیرعادی جهت نمایشدادهشده پس از ضربه، یا خطاهای مکرر بدون منبع تداخل قابل شناسایی، بررسی تخصصی را توجیه میکند. ابتدا وضعیت نرمافزار، نصب تجهیزات جانبی و سوابق تعمیر مستند شود. اگر دستگاه تحت گارانتی است، دستکاری حسگر یا بازکردن بدنه بدون هماهنگی ممکن است روند خدمات را پیچیده کند. گزارش کامل خطا به تشخیص سریعتر کمک خواهد کرد.
اعتبار تصویر شاخص (نمودار میدان مغناطیسی): اثر Geek3 در Wikimedia Commons با مجوز CC BY-SA 4.0؛ تصویر بهعنوان نمونه آموزشی میدان آهنربا استفاده شده است.

پرسشهای متداول
آیا خطای Compass همیشه به معنی خرابی سختافزار است؟
خیر. تداخل محیطی یکی از علل رایج است.
آیا میتوان نزدیک سازه فلزی پرواز کرد؟
باید محدودیتهای سازنده، مقررات و ارزیابی ریسک رعایت شود. وجود هشدار حلنشده دلیل کافی برای خودداری از برخاست است.
آیا تعویض محل برخاست میتواند مشکل را رفع کند؟
اگر منشأ خطا میدان محلی باشد، تغییر محل ممکن است مؤثر باشد؛ اما خطای پایدار نیاز به بررسی فنی دارد.