

خطای EKF Variance در پهپاد ArduPilot؛ فرق مشکل GPS، قطبنما و لرزش

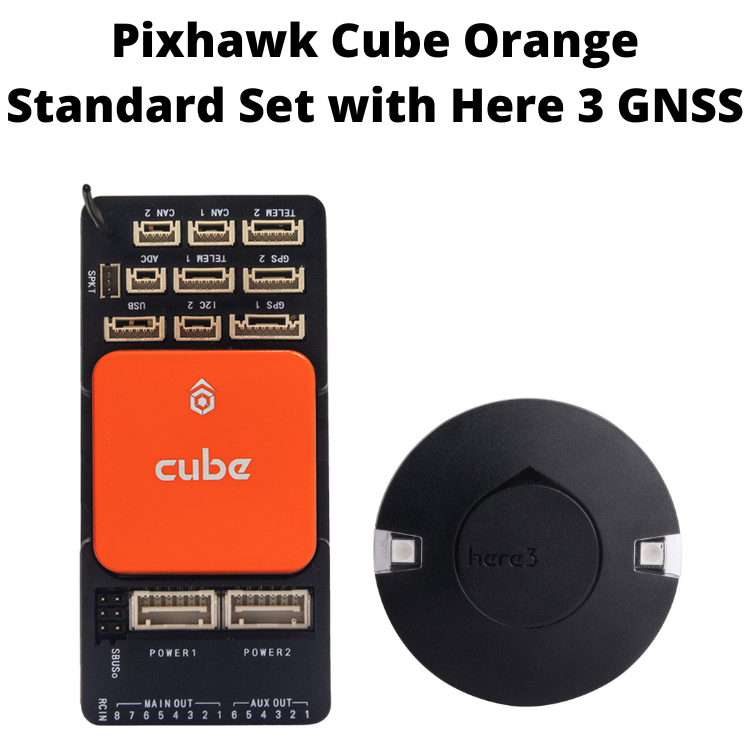
پهپاد پیش از آرم یا هنگام تغییر مود پیام EKF variance میدهد و حالتهای خودکار در دسترس نیستند. این نشانه ممکن است چند علت داشته باشد؛ پیش از تعویض قطعه یا دستکاری تنظیمات، باید مسیر تشخیص را از سادهترین آزمون قابل تکرار شروع کرد.
این مشکل دقیقاً از کجا شروع میشود؟
EKF موقعیت، سرعت و وضعیت پرنده را از چند حسگر تخمین میزند؛ اختلاف غیرعادی دادهها میتواند نشانه تداخل مغناطیسی، GPS ناپایدار یا لرزش شدید باشد. به همین دلیل تشخیص صرفاً از روی نام خطا کافی نیست؛ لازم است وضعیت سختافزار، تنظیمات نرمافزار و شرایط عملیاتی کنار هم بررسی شوند.
راهنمای عیبیابی مرحلهبهمرحله
- گام 1. در فضای باز و دور از سازه فلزی، پیام دقیق Pre-Arm را ثبت کنید و بدون رفع علت پرواز نکنید.
- گام 2. در Mission Planner مؤلفههای position، velocity، compass و height را جداگانه ببینید؛ همه خطاها از GPS نیستند.
- گام 3. اگر compass variance بالاست، محل نصب قطبنما و کابلهای پرجریان را بررسی کنید؛ کالیبراسیون تکراری کنار فلز راهحل نیست.
- گام 4. اگر height variance بالاست، بارومتر و میزان vibration و clipping را بررسی کنید.
- گام 5. پس از رفع علت سختافزاری، لاگ و عملکرد مودهای خودکار را در محیط ایمن بررسی کنید؛ صرفاً بالا بردن آستانه failsafe توصیه نمیشود.
جدول تشخیص سریع
| نشانه | علت محتمل | اقدام پیشنهادی |
|---|---|---|
| Compass variance | جهتیابی مغناطیسی | فاصله از فلز و کابل پرجریان |
| Position variance | GPS یا دریافت داده موقعیت | فضای باز و کیفیت سیگنال |
| Height variance | بارومتر یا لرزش | ایزولاسیون و بررسی لاگ |
چه زمانی باید تعمیر یا تنظیم تخصصی انجام شود؟
اگر مشکل بعد از آزمونهای اولیه همچنان پابرجاست، تغییر چند پارامتر بهصورت همزمان تشخیص را دشوارتر میکند. گزارش خطا، نسخه Firmware، عکس اتصالات و لاگهای مرتبط را نگه دارید. در موارد مرتبط با ایمنی پرواز، تا روشنشدن علت اصلی از مأموریت عملیاتی خودداری کنید.
اشتباهات پرهزینه کاربران
بسیاری از کاربران بلافاصله قطعهای گرانقیمت را جایگزین میکنند، درحالیکه نخست باید تنظیمات، سیمکشی و شرایط اندازهگیری را کنترل کرد. ثبت وضعیت اولیه و تغییر فقط یک متغیر در هر مرحله، امکان بازگشت و مقایسه نتیجه را فراهم میکند.
جمعبندی و مطالعه تکمیلی
هدف این راهنما پیدا کردن علت قابل اندازهگیری است، نه پنهانکردن پیام هشدار. برای ادامه مطالعه، راهنمای مرتبط در مجله آموت را ببینید. مبنای فنی این مطلب مستندات رسمی پروژه سازنده است.
بررسی تکمیلی و سناریوهای عملی
مسئله فنی را دقیق تعریف کنیم
فیلتر تخمین حالت یا EKF دادههای GNSS، IMU و سایر حسگرها را برای محاسبه موقعیت و جهت ترکیب میکند. خطای variance معمولاً نشان میدهد دادههای حسگر یا پیشبینی سامانه با یکدیگر سازگار نیستند. به همین دلیل تعویض فوری GPS همیشه راهحل مناسبی نیست؛ ممکن است لرزش فریم، کالیبراسیون قطبنما یا میدان مغناطیسی اطراف باتری و سیم قدرت علت باشد.
از چه دادههایی باید شروع کرد؟
زمان وقوع خطا اهمیت دارد: پیام قبل از آرم و روی زمین، هنگام افزایش دور موتور یا بعد از تغییر جهت پرواز، سرنخهای متفاوتی میدهد. ابتدا Pre-Arm Checks را بخوانید و بدون خاموشکردن حفاظتها، وضعیت GPS، HDOP، کیفیت موقعیت، Compass و سنسورهای شتاب را ثبت کنید. همزمان چک کنید فریم جدید آنتن GNSS را زیر فیبر کربن یا نزدیک سیم اصلی برق قرار نداده باشد.
آزمون میدانیِ قابل تکرار
با ملخهای جدا و سیستم مهارشده، کابلها و محل نصب حسگر را بررسی کنید. مقادیر لرزش را در لاگ مرور کنید و مقایسه پیش و پس از تعمیر انجام دهید. اگر مشکل بعد از تعویض ملخ یا جابهجایی کنترلر ایجاد شده، مسیر لرزش و جهت نصب Flight Controller را نیز بسنجید. مقایسه لاگ پیشین با همان مأموریت، اطلاعات بیشتری از یک اسکرینشات پیام خطا میدهد.
جدول تشخیص و اقدام
| نشانه | برداشت اولیه | گام پیشنهادی |
|---|---|---|
| هشدار بلافاصله پس از روشنشدن | کالیبراسیون، محل GPS یا مغناطیس محیط | کنترل سلامت و نصب حسگر |
| هشدار با افزایش دور موتورها | لرزش و تداخل قدرت | بازبینی فریم، ملخ و مسیر سیم |
| هشدار پس از جابهجایی کنترلر | جهت IMU و تنظیمات نصب | تطبیق Orientation و لاگ |
چه زمانی تعویض قطعه یا تغییر برنامه منطقی است؟
تنها پس از تفکیک علتهای محیطی، مکانیکی و الکتریکی درباره کالیبراسیون مجدد یا تعویض قطعه تصمیم بگیرید. اگر حسگر قابل اعتماد نیست، استفاده از حالتهای خودکار وابسته به ناوبری را عقب بیندازید. رفع موقت پیام روی زمین به معنای تأیید ایمنی پرواز نیست.
ایمنی و محدودیتهای تصمیم
هرگز برای اجرای مأموریت از غیرفعالکردن هشدارهای حیاتی EKF به عنوان راهحل نهایی استفاده نکنید. در ارزیابی نزدیک افراد یا ساختمانها، تأیید پایداری سنسور و طرح توقف ایمن مقدم بر تست پرواز است.
پرسشهای پرتکرار
آیا تعداد ماهواره بالا به معنی GPS سالم است؟ نه؛ کیفیت اندازهگیری، هندسه ماهوارهها و نویز نیز در تخمین وضعیت مؤثرند.
آیا کالیبراسیون قطبنما همیشه لازم است؟ خیر؛ نخست علت خطا را بررسی کنید. کالیبراسیون مکرر در محیط مغناطیسی نامناسب حتی میتواند نتیجه را بدتر کند.
نکته تحریریه آموت: بررسی مشخصات و آزمایشهای ایمن پیش از خرید یا پرواز، جایگزین دستورالعمل سازنده، الزامات قانونی، یا نظر کارشناس مجاز نیست.