

راهنمای ساخت سیستم بینایی ماشین با Raspberry Pi 5، دوربین Wide و AI HAT+ 26 TOPS

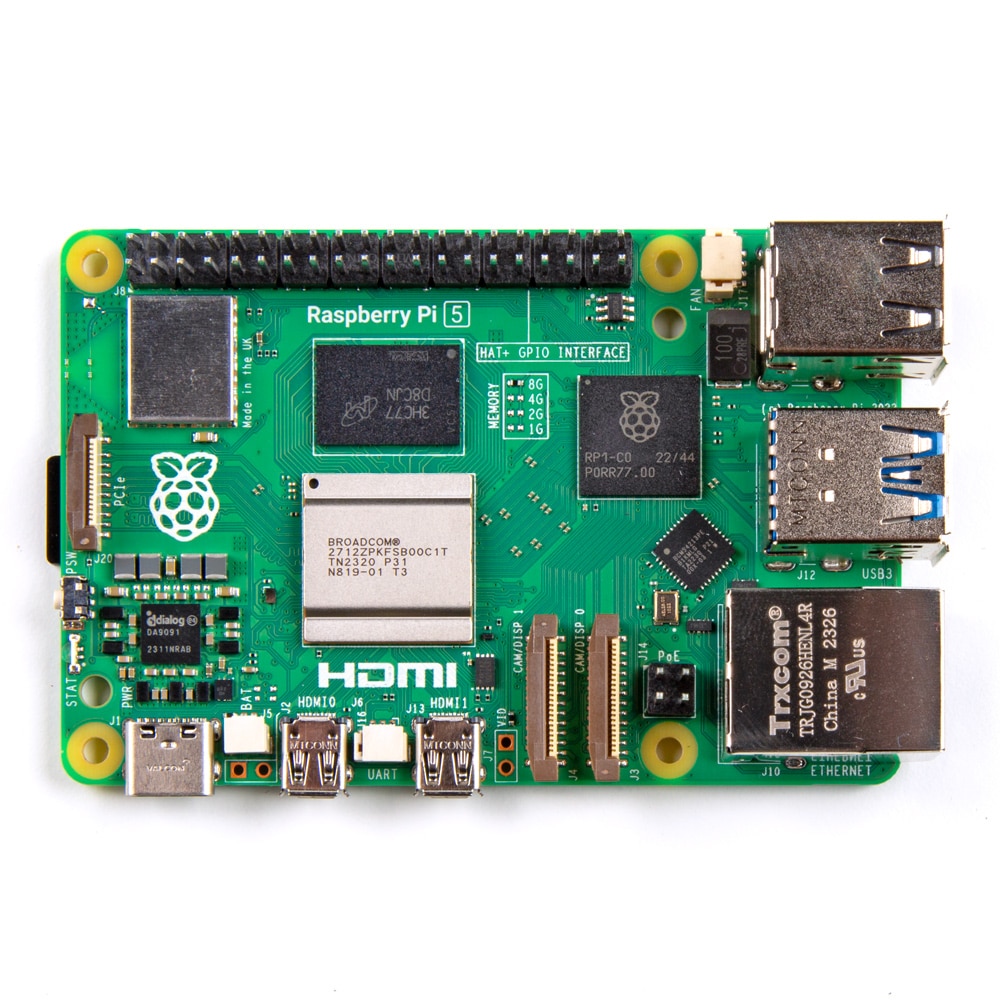
سه قطعه را کنار هم بگذارید: یک برد Raspberry Pi 5 با رم ۸ گیگابایت، یک Camera Module 3 Wide و یک AI HAT+ 26 TOPS. در نگاه اول مجموعه سادهای است؛ اما بیشترین خطاهای خرید و راهاندازی معمولاً از «توان پردازش» نیست. اشتباه در نسخه دوربین، کابل فلت، تغذیه یا انتظار غیرواقعی از TOPS میتواند کل پروژه را عقب بیندازد. در این راهنما، تصمیمهای فنی را به ترتیب بررسی میکنیم.
۱. برد رزبری پای ۵ را برای چه پردازشی انتخاب کنیم؟
Raspberry Pi 5 در نسخه ۸ گیگابایت به پردازنده چهارهستهای Arm Cortex-A76 با فرکانس ۲٫۴ گیگاهرتز و حافظه LPDDR4X-4267 مجهز است. این حافظه نسبت به مدلهای کمرم، فضای بیشتری برای سیستمعامل، بافر تصویر، رابط کاربری و سرویسهای همزمان فراهم میکند. بااینحال رم ۸ گیگابایت بهخودیخود باعث شتاب چندبرابری اجرای همه مدلهای یادگیری ماشین نمیشود؛ بخشی از زمان پردازش به CPU، انتقال داده و کد نرمافزار وابسته است.
اگر فقط چند حسگر و یک سرویس سبک دارید، باید ارزش هزینه رم بیشتر را با نیاز آینده بسنجید. اگر قرار است همزمان دوربین، داشبورد، پایگاه داده سبک و Docker اجرا شوند، نسخه ۸ گیگابایت انتخاب منعطفتری است. مشخصات کامل Raspberry Pi 5 8GB را در صفحه محصول آموت بخوانید.
۲. Camera Module 3 Wide؛ ۱۲۰ درجه دقیقاً چه کمکی میکند؟
این دوربین از حسگر Sony IMX708 با حدود ۱۲ مگاپیکسل، فوکوس خودکار و HDR استفاده میکند. مهمترین تفاوت نسخه Wide، میدان دید ۱۲۰ درجه قطری است؛ نه ۱۲۰ درجه افقی. برای تشخیص خط، مانیتورینگ اتاق یا رباتی که نیازمند دید جانبی بیشتر است، این ویژگی کارآمد است. برای پلاکخوانی از فاصله دور، لنز واید الزاماً انتخاب بهتری نیست، چون سوژه دور ممکن است پیکسلهای کمتری از کادر اشغال کند.
هنگام خرید، نامها را دقیق بررسی کنید: Wide با نسخه استاندارد لنز ۷۵ درجه متفاوت است و NoIR فیلتر قطع مادونقرمز را ندارد. محصول حاضر آموت، Wide رنگی با فیلتر IR-cut است؛ برای تصویربرداری مادونقرمز باید نسخه مخصوص را جداگانه انتخاب کرد.
خطای رایج: کابل دوربین قدیمی به Pi 5 نمیخورد
Camera Module 3 دارای اتصال ۱۵ پین است. Raspberry Pi 5 برای رابط MIPI کانکتور کوچکتر ۲۲ پین دارد. اگر دوربین همراه کابل ۱۵به۱۵ پین عرضه شده، برای اتصال به Pi 5 به کابل تبدیل ۲۲به۱۵ پین مخصوص دوربین نیاز دارید. این کابل را با کابل صفحهنمایش یا هر فلت هماندازهای قابل تعویض فرض نکنید.
پس از نصب صحیح در Raspberry Pi OS جدید، فهرست دوربینها را با rpicam-hello --list-cameras بررسی کنید و سپس پیشنمایش را تست کنید. ابزارهای قدیمی raspistill برای Camera Module 3 مناسب نیستند. برای جزئیات بیشتر، صفحه فنی Camera Module 3 Wide را ببینید.
۳. AI HAT+ نسخه ۲۶ TOPS چیست و چه چیزی نیست؟
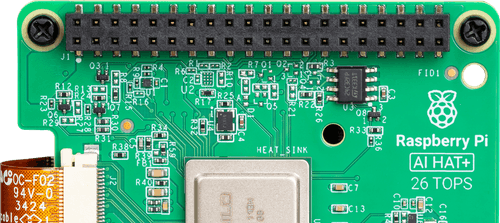
AI HAT+ مدل ۲۶ TOPS از تراشه Hailo-8 برای شتابدهی استنتاج شبکه عصبی استفاده میکند. این HAT از مسیر PCIe به Raspberry Pi 5 متصل میشود. تفاوت ۱۳ و ۲۶ TOPS در ظرفیت اسمی محاسباتی است، اما نرخ فریم نهایی به مدل، رزولوشن فریم، ورودی/خروجی، پسپردازش و محدودیتهای حرارتی بستگی دارد. درباره هر پروژه، FPS و تأخیر سرتاسری را با مدل واقعی بسنجید.
نکته مهم اینکه ۲۶ TOPS به معنای اجرای خودکار هر مدل AI، آموزش شبکه عصبی یا عملکرد یک GPU دسکتاپ نیست. مدل باید از نظر قالب و پشته نرمافزاری با Hailo سازگار یا برای آن آماده شود. همچنین AI HAT+ 26 TOPS را با AI HAT+ 2 متفاوت اشتباه نگیرید.
۴. مقایسه نقش سه محصول در یک پروژه واقعی
| قطعه | وظیفه اصلی | نکته پیش از خرید |
|---|---|---|
| Raspberry Pi 5 8GB | اجرای سیستمعامل، دریافت تصویر، کنترل و ارتباطات | تغذیه USB-C پایدار و خنککاری مناسب |
| Camera Module 3 Wide | تولید تصویر با زاویه دید گسترده و فوکوس خودکار | نسخه Wide رنگی و کابل ۱۵به۲۲ پین برای Pi 5 |
| AI HAT+ 26 TOPS | استنتاج مدلهای سازگار روی NPU | سازگاری نرمافزار و فضای فیزیکی نصب روی برد |
۵. چکلیست مونتاژ و ترتیب تست
- بررسی قطعات: نسخه ۸ گیگابایت برد، Wide رنگی دوربین و HAT با تراشه Hailo-8 26 TOPS را از روی شناسه روی بسته تطبیق دهید.
- تغذیه: برای Pi 5 منبع ۵V/۵A توصیهشده استفاده کنید. در مصرف بالاتر، افت ولتاژ یا کابل ضعیف میتواند مشکلاتی شبیه خطای نرمافزاری ایجاد کند.
- خنککاری: در بار پردازشی پیوسته از فن یا خنککننده مناسب کمک بگیرید. قاب باید فضای لازم برای نصب HAT داشته باشد.
- راهاندازی پایه: سیستمعامل Raspberry Pi OS را بهروز و بوت را با شبکه و درگاههای پایه تست کنید؛ به سیستم پیچیده از ابتدا همه قطعات را وصل نکنید.
- تست دوربین: کابل CSI را با جهت صحیح وصل کنید، دوربین را شناسایی کنید و خروجی تصویر در نورهای مختلف را بررسی کنید.
- تست شتابدهنده: بستههای رسمی Hailo را طبق نسخه فعلی سیستمعامل نصب و نمونه استنتاج سازگار را جدا از پروژه اصلی اجرا کنید.
- یکپارچهسازی: تنها بعد از تست مستقل هر بخش، خط لوله «دوربین → پردازش اولیه → استنتاج → خروجی» را یکپارچه و اندازهگیری کنید.
۶. سه اشتباه پرهزینه که باید پیشگیری شوند
تبدیل TOPS به FPS بدون تست
عدد تبلیغاتی پردازنده عصبی بهتنهایی برای محاسبه نرخ فریم کافی نیست. حتی با مدل یکسان، تغییر ورودی از ۳۲۰ به ۶۴۰ پیکسل و اضافهشدن مرحله ردیابی یا رسم باکسها میتواند پاسخ را تغییر دهد.
انتخاب واید بدون محاسبه زاویه و اعوجاج
برای اندازهگیری دقیق هندسی و محاسبه فاصله از تصویر، کالیبراسیون لنز و تصحیح اعوجاج ضروری است. واید بودن کمک میکند محدوده بیشتری دیده شود، اما این مزیت در همه کاربردها بدون هزینه نیست.
خرید تجهیزات جانبی با فرض «همهچیز داخل جعبه است»
برد Raspberry Pi 5، آداپتور ۲۷ وات، کارت حافظه، خنککننده، کابل دوربین Pi 5 و قاب لزوماً در یک بسته عرضه نمیشوند. قبل از ثبت سفارش، اقلام دقیق هر محصول را در صفحه فروش بررسی کنید.
کدام ترکیب را بخریم؟
برای آموزش لینوکس و توسعه سبک، Raspberry Pi 5 8GB بهتنهایی با لوازم راهاندازی کافی است. برای پایش و تصویربرداری با زاویه باز، Camera Module 3 Wide را با کابل سازگار اضافه کنید. اگر به تشخیص شیء و استنتاج مدلهای Hailo روی دستگاه نیاز دارید، AI HAT+ 26 TOPS را وارد طراحی کنید. هر سه محصول در دسته رزبری پای و تجهیزات توسعه آموت کنار هم قرار گرفتهاند.
منابع فنی: مشخصات Raspberry Pi 5، مشخصات Camera Module 3 و راهنمای AI HAT+ در وبسایت رسمی سازنده.