

لرزش، Propwash و ناپایداری کواد FPV؛ تشخیص با Blackbox پیش از تنظیم PID

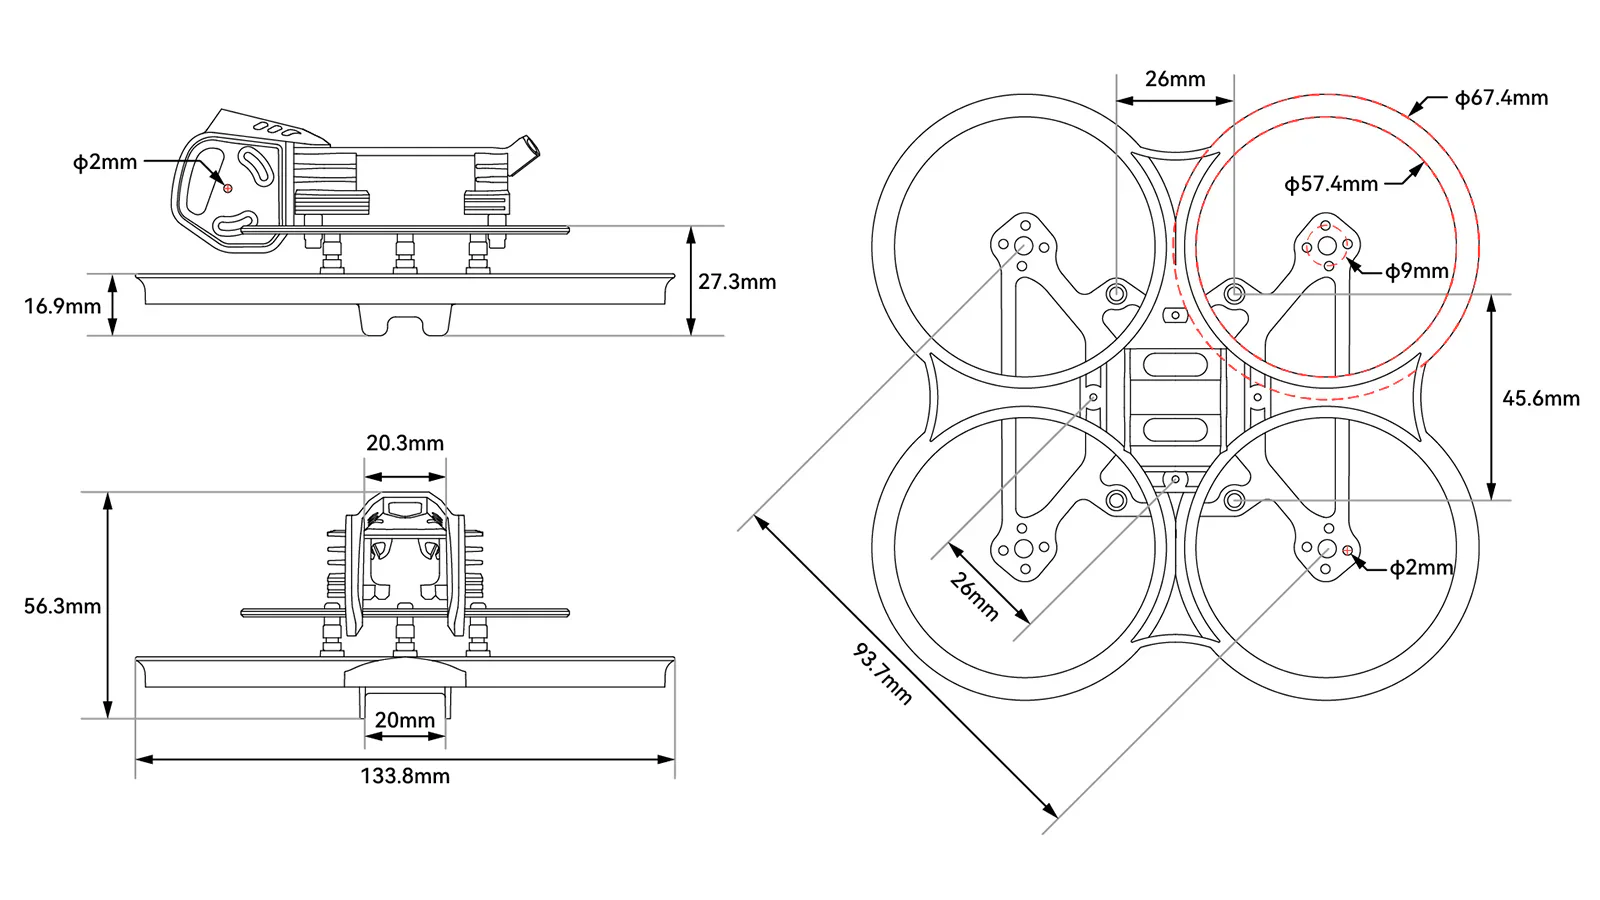
لرزش در گاز میانه، پسزدگی بعد از افت ارتفاع و نوسان سریع در هاور سه نشانه متفاوتاند. تغییر مستقیم اعداد PID بدون جداسازی نویز مکانیکی میتواند تشخیص را سختتر کند.
لرزش در چه بخش مانور دیده میشود؟
رفتار هنگام هاور، افزایش گاز، کاهش ناگهانی گاز و ورود به جریان آشفته پروانهها باید جدا بررسی شود. نوسان دائمی در یک دامنه مشخص گاز میتواند نشاندهنده تشدید مکانیکی باشد، در حالی که تکان در بازیابی پس از پایینآمدن سریع ممکن است با Propwash ارتباط داشته باشد. هنگام ثبت نمونه، شدت باد، زاویه مانور، وزن باتری و نوع ملخ را یادداشت کنید. فایل ویدئو بهتنهایی همه سرنخها را نمیدهد، ولی برای تطبیق با تایملاین Blackbox مفید است. تا رفع مشکل پرواز پرخطر یا نزدیک افراد انجام ندهید.
قبل از PID از سلامت فریم شروع کنید
فریم ترکدار، اتصال شل بازو، محافظ ملخ تماسدار، پیچ بلند موتور یا ملخ کج میتواند داده ژیروسکوپ را پر از ارتعاش کند. نرمافزار کنترل سعی میکند خطا را جبران کند و همین اصلاحهای سریع ممکن است لرزش را بیشتر کند. بنابراین بازدید پیچها، فاصله سیمها از بدنه و لقنبودن اجزای نصب اولین مرحله است. پس از سقوط باید هر چهار گوشه و محل نصب کنترلر پرواز بررسی شود؛ تغییر PID نباید جای اصلاح ایراد سازه را بگیرد.
Blackbox چه چیزی را روشن میکند؟
لاگ Blackbox مجموعهای از دادههای ژیروسکوپ، فرمان خلبان، اصلاحهای کنترلکننده و گاهی فرمان موتور را در زمان ثبت میکند. با آن میتوان فهمید نوسان پس از فرمان استیک رخ میدهد یا مستقل از فرمان، در یک بازه فرکانسی خاص دیده میشود. ولی تفسیر صحیح نیازمند شناخت نسخه Betaflight و نرخ نمونهبرداری است. پیش از فعالکردن ثبت، فضای حافظه و روش ذخیره در کنترلر خود را بررسی کنید. هدف، جمعآوری کوتاهترین داده لازم در محیط کنترلشده است.
نویز ژیروسکوپ و فیلتر RPM
موتور و ملخ، ارتعاشهایی با فرکانسهای وابسته به دور موتور تولید میکنند. در سامانههای سازگار، فیلتر RPM میتواند برای کاهش مولفههای قابل پیشبینی مفید باشد؛ اما پیادهسازی به ESC و تنظیمات نسخه نرمافزار وابسته است. کاهش بیشازحد فیلترها شاید پاسخ سریعتری بدهد ولی ممکن است گرمای موتور را بیشتر و ایمنی را کمتر کند. اگر لاگ حاوی نویز بسیار بالا است، ابتدا محل نصب کنترلر پرواز و سلامت مکانیکی را اصلاح کنید و سپس وارد تنظیمات نرمافزاری شوید.

چرا Propwash در افت ارتفاع دیده میشود؟
وقتی کواد در جریان هوای متلاطم خودش حرکت میکند، نیروی تولیدشده توسط ملخها لحظهای تغییر میکند و کنترلر برای تثبیت زاویه تلاش میکند. وضعیت فریم، ملخ، وزن و پیکربندی PID میتواند شدت این پدیده را تغییر دهد. این مشکل با نوسان دائم در سطح ثابت گاز یکسان نیست؛ مقایسه دو مانور در لاگ اهمیت دارد. برای بهبود، ابتدا مطمئن شوید مشکل مکانیکی و افت شدید توان وجود ندارد، سپس از روال تنظیم رسمی همان نسخه استفاده کنید. پرواز تهاجمی برای تست پیش از سلامت فنی توصیه نمیشود.
Feedforward و رفتار فرمان خلبان
بعضی شکایتها در حقیقت مربوط به پرش بیشازحد پاسخ به حرکت سریع استیک است، نه لرزش ناشی از موتور. در این موارد بررسی نرخ فرمان، RC smoothing و بخش Feedforward میتواند به تشخیص کمک کند. از کپیکردن تنظیمات هواپیمای دیگر بدون توجه به اندازه، وزن و حسگرها پرهیز کنید. هر بار فقط یک گروه متغیر را تغییر دهید تا اثر آن در ویدئو و لاگ قابل تشخیص باشد. تنظیماتی که پرنده را «تیزتر» میکنند لزوماً برای فیلمبرداری آرام یا حرکت دقیق مناسب نیستند.
رابطه دمای موتور و تنظیم فیلتر
بعد از تغییر فیلتر یا PID، دمای موتور یک شاخص ایمنی است. افزایش محسوس دما نسبت به حالت پایه ممکن است نشان دهد کنترلر اصلاحهای پرسرعت زیادی فرمان میدهد یا بار مکانیکی بیشتر شده است. با ابزار سنجش مناسب و شرایط آزمون یکسان دما را مقایسه کنید؛ اتکا به حس دست روی موتور داغ دقیق نیست. اگر یک موتور بسیار گرمتر است، پیش از دستزدن به فیلترها عیب آن موتور را بررسی کنید. وقتی حرارت و لرزش همزمان بدتر میشوند، توقف پرواز و بازگشت تنظیمات ثبتشده قبلی منطقی است.
یک پروتکل اصولی برای مقایسه قبل و بعد
تنظیمات سالم اولیه را ذخیره کنید، یک کلیپ کوتاه با مانور تکرارپذیر در محیط امن بگیرید و Blackbox را فعال کنید. سپس فقط یک اصلاح مشخص اعمال و آزمون دوم را با همان باتری مناسب، ملخ و وضعیت هوا انجام دهید. هنگام مقایسه، زمان وقوع نوسان، شکل داده ژیروسکوپ، فرمان موتور و دمای پس از فرود را ثبت کنید. اگر نتیجه بهبود قابل تکرار نیست، از تغییرهای بعدی جلوگیری کنید و به علت مکانیکی بازگردید. مسیر مستندسازیشده از اعمال دهها عدد بدون شواهد قابل اتکاتر است.
جدول تصمیمگیری عیبیابی
| نوع مشکل | ابزار تشخیص | اولویت |
|---|---|---|
| نوسان در میانه گاز | بازدید فریم و طیف Blackbox | عیب مکانیکی و رزونانس |
| تکان در کاهش ارتفاع | ویدئو و لاگ Propwash | سلامت ملخ و سپس تنظیم مناسب |
| موتور گرم بعد از تغییر فیلتر | مقایسه دما و D-term | بازگشت و بررسی نویز |
| پرش فقط هنگام استیک سریع | نمودار فرمان و Feedforward | تنظیم پاسخ کنترل |
چکلیست کاربردی برای عیبیابی
- از پیکربندی فعلی Betaflight نسخه پشتیبان بگیرید.
- ملخها، موتورها و نصب کنترلر پرواز را بررسی کنید.
- مانور کمخطر و تکرارپذیر برای ثبت لاگ انتخاب کنید.
- در هر مرحله یک متغیر را تغییر دهید.
- دما و نوسان را با خط پایه مقایسه و ثبت کنید.
پاسخ به سؤالات رایج
آیا تمام لرزشهای FPV با PID حل میشوند؟
خیر؛ بسیاری از مشکلات ابتدا منشأ مکانیکی، الکتریکی یا نصب دارند.
بدون Blackbox میتوان تنظیم حرفهای کرد؟
ممکن است آزمون رفتاری کمک کند، اما Blackbox در تفکیک نویز و فرمان کنترلکننده بسیار مفید است.
چه زمانی باید تنظیم را متوقف کنیم؟
با افزایش غیرمعمول دما، صدا، نوسان یا کاهش پایداری، آزمون را متوقف و به نسخه سالم بازگردید.
مراجع تخصصی
مقادیر و رفتار دقیق تجهیزات باید با نسخه سختافزار، نرمافزار و راهنمای سازنده تطبیق داده شوند.